
Généralités
La photogrammétrie permet de créer des modèles 3D à partir d'images qui se chevauchent et repose sur la lumière, la texture et le chevauchement des images.
Le LiDAR utilise des impulsions laser pour mesurer directement les distances et générer des nuages de points 3D précis. Il est même possible de « voir à travers » la végétation grâce à la capacité de détection multi-cibles. Par exemple, les systèmes LiDAR de RIEGL sont particulièrement bien adaptés à la cartographie du terrain, des zones forestières, des infrastructures et des corridors, où la fiabilité de la géométrie prime toujours sur l’aspect des images obtenues. De plus, les mesures LiDAR ne dépendent pas de la lumière du jour, ce qui signifie que les levés LiDAR peuvent également être effectués de nuit.
Le LiDAR à forme d'onde complète enregistre l'intégralité du signal laser réfléchi de chaque impulsion, et non pas uniquement certains points de retour (impulsions) sélectionnés. Cela permet de détecter plusieurs cibles le long du trajet du laser et fournit des informations plus détaillées sur la végétation, le relief et la structure des objets. Par exemple, les systèmes RIEGL basés sur la forme d'onde sont utilisés en sylviculture, pour la cartographie aérienne et pour les levés d'infrastructures complexes où la séparation des cibles revêt une importance cruciale.
La technologie LiDAR de RIEGL allie traitement des formes d'onde, haute précision de mesure, portée étendue et intégration système robuste. Il en résulte une acquisition fiable de données 3D dans des environnements exigeants tels que la végétation dense, les mines à ciel ouvert, les grands axes de transport et les zones côtières aux reliefs variés. S'appuyant sur la technologie LiDAR de RIEGL, les capteurs et systèmes terrestres, mobiles, aéroportés, embarqués sur drones, topo-bathymétriques et industriels haute performance de RIEGL fournissent des données de mesure extrêmement précises et fiables.
Les produits RIEGL sont développés, fabriqués et testés en Autriche. Le siège social de l'entreprise, situé à Horn, en Basse-Autriche, chapeaute les activités de recherche, de développement, de production, d'essais, de vente, de formation et d'administration. Cette approche permet de garantir une qualité constante, des performances fiables et de longs cycles de vie des produits.
Un système RIEGL entièrement intégré combine un capteur LiDAR, une unité IMU/GNSS et, si souhaité, des options de caméra ; il est livré au client entièrement étalonné et prêt à l'emploi. Le flux de travail optimisé de la suite logicielle RIEGL adaptée au traitement et au géoréférencement des données acquises, compléte cette solution globale. La mise à disposition d’une solution système entièrement intégrée et étalonnée améliore la cohérence des données et simplifie les procédures d’acquisition et de traitement. Par exemple, le RIEGL VUX-820-G est proposé sous la forme d’un ensemble topo-bathymétrique « tout-en-un » entièrement intégré, comprenant une unité IMU/GNSS RiLOC-F-inside, une caméra RVB intégrée et un logiciel permettant de générer des nuages de points géoréférencés et avec la correction de réfraction appliquée.
Oui, dans certaines limites, les systèmes RIEGL peuvent être configurés pour des plateformes, des applications et des flux de travail spécifiques, notamment en ce qui concerne le choix des capteurs, l'intégration de caméras, les options IMU/GNSS, les concepts de montage et la configuration logicielle. Par exemple, les capteurs de la série VUX peuvent être utilisés comme capteurs LiDAR autonomes pour drones et intégrés dans des configurations spécifiques au client, ou bien ils peuvent être fournis sous forme de systèmes entièrement intégrés avec IMU/GNSS et caméras en option pour un déploiement simple sur des drones.
La technologie RIEGL TLS (scanning laser terrestre) est mise en œuvre à partir d'une position fixe et permet de capturer des données 3D statiques très détaillées depuis le sol.
Le RIEGL MLS (Mobile Laser Scanning) utilise la technologie LiDAR pour l'acquisition de données cinématiques de haute précision. Le scanner est monté sur des plateformes mobiles (voitures, bateaux, trains) et capture des données de mesure lors du déplacement.
Le RIEGL ULS (scanning laser par drone) utilise des drones pour réaliser des levés flexibles en haute résolution.
Le RIEGL ALS (scanning laser aéroporté) permet l'acquisition de données cinématiques sur de vastes zones à partir d'un aéronef.
RIEGL BLS (scanning laser bathymétrique) ou RIEGL ALB (bathymétrie LiDAR aéroportée) cartographie à la fois les zones terrestres et les zones d'eaux peu profondes.
Le LiDAR embarqué sur drone est idéal pour les petites zones, les terrains complexes, les missions à basse altitude et les projets nécessitant une très haute densité de points ou un déploiement flexible. Le LiDAR aéroporté est le choix idéal pour la cartographie de vastes zones depuis de hautes altitudes. Par exemple, un capteur LiDAR pour drone RIEGL permet de réaliser une cartographie en couloir à haute densité à l'aide d'un drone, tandis que les systèmes de cartographie aéroportés RIEGL sont conçus pour les levés aériens à grande échelle à l'aide d'aéronefs pilotés, tels que des avions ou des hélicoptères.
Oui. Les scanners et systèmes RIEGL prennent en charge des caméras externes ; certains modèles prennent également en charge des caméras intégrées pour l'acquisition de données d'image destinées à la colorisation des nuages de points, à la documentation par image et aux flux de travail de fusion de capteurs en post-traitement. Les options spécifiques à chaque caméra sont indiquées dans les fiches techniques RIEGL correspondantes.
Les systèmes RIEGL sont développés et fabriqués en Autriche et répondent généralement à des exigences strictes en matière d'approvisionnement et de sécurité. La conformité aux normes NDAA doit toujours être vérifiée en fonction du produit, de la configuration et des exigences spécifiques du projet. Pour les projets menés aux États-Unis, l'équipe locale de RIEGL USA peut fournir la documentation de conformité nécessaire.
RIEGL propose des capteurs et des systèmes topo-bathymétriques spécialisés pour la cartographie simultanée de la topographie et du relief sous-marin dans les eaux peu profondes. En fonction des exigences spécifiques au projet en matière d’altitude de vol, de plates-formes, ainsi que de portée géographique et temporelle, vous pouvez choisir parmi la gamme ALB (Airborne Laser Bathymetry) de RIEGL, présentée dans la rubrique « scanning topo-bathymétrique ».
Le VZ-600i est équipé de
- Un disque dur interne de 2 To
- Une carte CF Express amovible de 512 Go (incluse dans la configuration de base du scanner)
- Une carte CF Express amovible de 1 To (en option – Liste des accessoires)
Précision de télémétrie = 5 mm (valeur 1-sigma à une portée de 100 m dans les conditions d'essai RIEGL. / La précision correspond au degré de conformité d'une grandeur mesurée à sa valeur réelle (véritable).)
Précision de positionnement 3D = 3 mm à 50 m, 5 mm à 100 m (valeur 1-sigma, basée sur la modélisation de la cible, dans les conditions de test de RIEGL.)
Les principaux facteurs influençant la précision sont les conditions atmosphériques telles que la pression atmosphérique, l'humidité et la température. Ces valeurs sont mesurées à l'emplacement du scanner laser.
Le VZ-400i – utilisé avec succès depuis de nombreuses années dans le monde entier – est un scanner laser terrestre 3D très robuste offrant une portée de mesure pouvant atteindre 800 m. Le VZ-600i est le scanner laser le plus polyvalent de RIEGL ; il s'appuie sur les dernières avancées de la société en matière de technologie LiDAR et offre une portée de mesure allant jusqu'à 1 000 m ainsi qu'une vitesse de mesure extrêmement élevée, permettant l'acquisition de données 3D fiables et de haute précision dans un large éventail d'applications. Le RIEGL VZ-1200i est son modèle jumeau, offrant une portée de mesure encore plus grande, pouvant atteindre 1 800 m, pour les projets nécessitant une portée étendue sans pour autant sacrifier la rapidité d’acquisition des données.
La portée maximale d'un scanner RIEGL TLS dépend du modèle, du programme de mesure, des conditions atmosphériques et de la réflectivité de la cible. Par exemple, le RIEGL VZ-600i offre une portée pouvant atteindre 1 000 m, le RIEGL VZ-1200i peut atteindre jusqu’à 1 800 m avec certains réglages, et les modèles à longue portée tels que le RIEGL VZ-4000i25 sont conçus pour des applications de surveillance et d’analyse du terrain sur des distances encore plus longues, allant jusqu’à 4 600 m. Avec une portée pouvant atteindre 6 000 m, le RIEGL VZ-6000i26 est actuellement le système de balayage laser 3D terrestre de RIEGL offrant la plus grande portée.
Valeurs typiques pour des conditions moyennes. La portée maximale est indiquée pour des cibles planes dont la taille est supérieure au diamètre du faisceau laser, avec un angle d’incidence perpendiculaire et une visibilité atmosphérique de 23 km.
Les données de numérisation TLS sont stockées sous forme numérique sur le SSD du RIEGL VZ-600i. Pendant la numérisation, le projet en cours peut être synchronisé sur la carte CF-Express. Cela signifie que la carte contient une copie du projet en cours, à partir de la dernière position du scan, et qu’elle peut être transférée vers un PC à une vitesse pouvant atteindre 500 Mbit/s via un lecteur de carte, sans aucune perte de temps. Le traitement ultérieur des données s’effectue à l’aide du logiciel PC RiSCAN PRO.
Non, le pilote ROS du RIEGL VZ-i a été développé exclusivement pour la série RIEGL VZ-i (VZ-400i, VZ-600i, VZ-1200i). ROS (Robot Operating System) est un framework open source conçu pour aider les développeurs à créer des applications robotiques. Il propose un ensemble de bibliothèques logicielles, d’outils et de conventions qui simplifient le développement de comportements robotiques complexes et robustes sur un large éventail de plateformes robotiques.
Le pilote ROS RIEGL VZ-i sert d’interface clé entre le scanner laser de la série RIEGL VZ-i monté sur une plateforme robotique et le framework logiciel ROS. Il est nécessaire pour convertir les données brutes des capteurs et les commandes de contrôle en un format que ROS peut comprendre et traiter. Cela permet une communication et une coordination fluides entre les différents composants matériels et les modules logiciels de niveau supérieur.
L'intégration du GNSS RTK dépend du modèle et de la configuration du scanner. Certains systèmes RIEGL TLS prennent en charge le GNSS RTK pour un positionnement et un géoréférencement précis sur le terrain. Par exemple,
- le RIEGL VZ-400i : récepteur GNSS RTK RIEGL VZ-i (fiche technique) , tandis que
- le RIEGL VZ-600i peut utiliser un récepteur GNSS RTK RIEGL, le Ri-RTKM (liste des accessoires).
La vitesse maximale recommandée pour la plate-forme dépend de l'espacement maximal requis entre les trains et des restrictions de trafic. Les données sont généralement relevées dans des conditions de circulation normales.
Les capteurs et systèmes RIEGL prennent en charge un large éventail de types de cibles, notamment :
- Rectangle
- Damier
- Disque
- Chevron
- Sablier
- Moulin à vent
- Profil de rail
Tous les types de cibles peuvent être utilisés aussi bien à l'horizontale qu'à la verticale.
Le fonctionnement du MLS dépend de la configuration du système et du processus d'acquisition. Les systèmes de cartographie mobile RIEGL sont commandés et surveillés via le logiciel d'acquisition dédié RiACQUIRE. Celui-ci permet la visualisation en temps réel du suivi géoréférencé, de l'assurance qualité, des interactions de l'opérateur et des informations d'état pendant l'acquisition des données. Pour une utilisation pratique et sûre, tous les systèmes MLS peuvent être facilement commandés à l’aide de la console opérateur RiACQUIRE dotée de touches de raccourci haptiques. Six boutons LCD haptiques permettent de commander le système d’une simple pression du doigt. Par rapport aux commandes par écran tactile (par exemple sur un appareil mobile), les boutons haptiques permettent de s’orienter sur le clavier sans avoir à le regarder directement.
Oui. RIEGL peut proposer des solutions de montage adaptées et assurer l'intégration système pour les systèmes lidar mobiles. La solution appropriée dépend du système MLS, du type de véhicule, de la charge utile, de l'application et des exigences régionales en matière de sécurité.
Un système RIEGL MLS ne peut être monté sur une galerie de toit que si celle-ci et le véhicule répondent aux spécifications requises en matière de charge, de rigidité, de vibrations et de sécurité. Une configuration type repose sur des barres de toit Thule disponibles dans le commerce.
Si la géométrie du véhicule nécessite de positionner le support de toit plus en arrière afin d’éviter les zones d’ombre lors de la numérisation et d’offrir une position de montage de la caméra plus adaptée à l’imagerie de la chaussée, il est recommandé d’utiliser le support de toit renforcé RIEGL. Le support de toit renforcé est soutenu par trois barres de toit. Avec deux barres de toit positionnées à l’arrière, la structure de montage bénéficie d’un meilleur soutien, ce qui permet au support de s’étendre plus loin au-delà de la barre de toit arrière, en porte-à-faux.
L'outil recommandé est RiPARAMETER, le logiciel de configuration des scanners laser de RIEGL. Il calcule un ensemble cohérent et valide de paramètres d'acquisition (altitude, vitesse, fréquence de répétition des impulsions, etc.) pour une densité de points souhaitée, tout en optimisant le débit de couverture de surface. Il permet de comparer différents systèmes ALS/ULS de RIEGL entre eux pour une mission de levé spécifique, en fournissant la densité de points et le taux de couverture de surface nécessaires à la configuration exacte de la mission, plutôt qu’une valeur générique.
À titre de référence rapide hors ligne, les fiches techniques des scanners laser aéroportés et embarqués sur drones de RIEGL comprennent également des diagrammes indiquant la densité de points pouvant être atteinte en fonction de l’altitude et de la vitesse de vol, ainsi que le taux de couverture de surface correspondant. Ces informations sont utiles pour une première estimation, et les valeurs qu’elles indiquent peuvent être recoupées avec les résultats de RiPARAMETER si des chiffres plus précis sont nécessaires.
Il n’existe pas d’altitude « type » : tout dépend avant tout de la mission d’acquisition et de la densité de points souhaitée. Dans la pratique, les missions sont effectuées à des altitudes allant de quelques centaines de mètres à plusieurs kilomètres au-dessus du sol (AGL). Le RIEGL VQ-1560III-S illustre la limite supérieure de cette plage : grâce à des fréquences de répétition d'impulsions (PRR) pouvant atteindre 4,4 MHz, il peut être utilisé jusqu'à 1 600 m AGL à la PRR maximale, ou jusqu'à 3 900 m AGL à une PRR réduite de 560 kHz (chiffres indiqués pour une réflectance cible de 20 %). Des missions à plus basse altitude et à plus haute densité, avec ce même capteur RIEGL ou d’autres capteurs de la marque, sont bien sûr tout aussi possibles.
Les limites de température dépendent du modèle précis d'ALS, de son installation, de l'environnement à bord de l'aéronef et du profil de mission. Les scanners et systèmes aéroportés RIEGL sont conçus pour une utilisation professionnelle et fiable sur le terrain ; les plages de températures de fonctionnement et de stockage applicables sont indiquées dans la fiche technique correspondante et dans la documentation technique.
Le choix approprié dépend de la capacité de charge utile de l'appareil, de la taille de la trappe, du support disponible, de l'alimentation électrique, ainsi que de la densité de points et de l'application requise par le levé. Les scanners compacts de RIEGL — tels que le VQ-580 II-S, VQ-780 II-S et VQ-680 — sont spécialement conçus pour être intégrés dans de petites trappes et des supports gyrostabilisés, et sont couramment utilisés à bord d’avions monomoteurs à pistons, d’hélicoptères et d’ULM. Comme toujours, le choix final du système doit être confirmé par une étude d’intégration RIEGL tenant compte de l’aéronef spécifique et des objectifs de levé.
Les données LiDAR aéroportées associent des mesures laser à des données de trajectoire IMU/GNSS déterminées avec précision, une méthode connue sous le nom de géoréférencement direct. La suite logicielle RiPROCESS assure la préparation des données brutes de balayage, le géoréférencement direct, l'ajustement des données de balayage et leur exportation. Le nuage de points géoréférencé ainsi obtenu sert de base à la génération d'une large gamme de produits de cartographie et de topographie.
Oui. GeoSys Manager de RIEGL prend en charge l'importation de référentiels géodésiques existants basés sur les normes EPGS ou de systèmes de coordonnées techniques entièrement personnalisés, adaptés aux exigences spécifiques de chaque projet.
Pour les plateformes multicoptères, nous recommandons une vitesse de vol comprise entre 8 et 10 m/s afin de garantir une qualité optimale des données et des performances du système. Pour les plateformes à voilure fixe, la vitesse de croisière recommandée est d'environ 20 m/s.
Les systèmes RiLOC de RIEGL offrent un flux de travail intégré de bout en bout, qui rend superflus les matériels ou logiciels tiers. Cela permet de réduire l'investissement global dans le système tout en garantissant des performances optimales et une compatibilité parfaite entre les différents composants.
Il convient de faire la distinction entre le poids du capteur seul et celui de l'ensemble du système. Les capteurs RIEGL autonomes les plus légers sont actuellement ceux de la série miniVUX, qui pèsent 1,55 kg / 3,4 livres. En fonction de la tâche pour laquelle le capteur est utilisé et des composants supplémentaires – tels qu’une caméra et un système IMU/GNSS – mis en œuvre pour répondre aux exigences de l’application spécifique, le poids du système varie et n’est pas déterminé uniquement par le poids du capteur.
Afin de proposer des systèmes particulièrement légers, RIEGL fournit des capteurs LiDAR pour drones équipés de son système IMU/GNSS propriétaire, RiLOC.
Les systèmes aéroportés RIEGL prennent en charge différentes solutions IMU/GNSS de haute précision en fonction du modèle de scanner, de la plateforme et de l'application. Avec RiLOC, la solution IMU/GNSS développée par RIEGL, des options de positionnement entièrement intégrées offrant un excellent rapport coût-performance sont proposées.
Certains systèmes tiers, tels que le Trimble Applanix APX pour la cartographie par drone ou l’Applanix POS AV pour les applications aéroportées, peuvent également être utilisés. L’équipe RIEGL se fera un plaisir de vous aider à choisir l’IMU/GNSS le mieux adapté à votre système, à la configuration de votre projet et à vos exigences.
Le choix de la caméra recommandée dépend de l'application, de la résolution d'image, du type d'obturateur, de l'objectif, du poids, de la synchronisation et de la charge utile de la plateforme. Par exemple, les scanners de la série VUX prennent en charge des caméras externes en option pour la colorisation des données de mesure acquises ; le VUX-12023 permet d’intégrer jusqu’à deux caméras externes en option, tandis que le VUX-18024 dispose d’interfaces pouvant accueillir jusqu’à cinq caméras en option. Le choix final de la caméra doit être effectué dans le cadre du processus d'intégration du système.
RiLOC est le composant de localisation et d'orientation de RIEGL destiné à certains systèmes LiDAR cinématiques ; il combine les données IMU/GNSS et l'intégration au flux de travail RIEGL. Par rapport aux systèmes de positionnement tiers tels qu’Applanix, RiLOC est conçu pour offrir un positionnement étroitement intégré au sein de l’écosystème RIEGL, tandis qu’Applanix reste une solution de navigation indépendante largement utilisée sur de nombreuses plateformes de capteurs. Le choix de la meilleure option dépend de la précision requise, de l’étendue de l’intégration, des équipements existants et du flux de traitement.
Les performances de RiLOC dépendent des conditions GNSS, de la qualité de l’IMU, de la géométrie de la trajectoire et de la disponibilité d’informations LiDAR exploitables sur la surface pour l’affiner. Les environnements présentant peu de repères distincts, une géométrie répétitive ou une mauvaise réception GNSS peuvent réduire la quantité d’informations utiles pour l’amélioration de la trajectoire. Dans ces cas-là, une bonne planification de la mission, la mise en place de stations de base locales, le chevauchement des données et les données de contrôle revêtent une importance particulière.
La méthode de la profondeur de Secchi permet d'estimer la clarté de l'eau en fonction de la profondeur à laquelle un disque noir et blanc standard n'est plus visible à l'œil nu. Dans le cadre des missions de levés bathymétriques par LiDAR, elle fournit un indicateur de terrain permettant d’évaluer la pénétration prévisible du laser. Les performances sous-marines des systèmes LiDAR bathymétriques RIEGL sont exprimées en profondeurs de Secchi pour des raisons pratiques et parce que la mesure de Secchi est particulièrement pertinente dans les zones d’eau peu profonde.
Les résultats du système RIEGL BLS peuvent être validés à l'aide de données de référence ou de données de terrain, si elles sont disponibles, telles que les données cartographiques publiées par les services hydrographiques ou les données issues de missions de levés complémentaires. Le logiciel de traitement des données bathymétriques comprend un outil TPU permettant d’estimer l’incertitude totale propagée, afin de vérifier la qualité des mesures et de fournir la preuve de la conformité à une norme requise.
Les systèmes RIEGL BLS sont conçus et développés pour des applications commerciales de levés topographiques, hydrographiques et bathymétriques. En raison de l'utilisation d'un laser vert dans les systèmes LiDAR bathymétriques, tous les scanners et systèmes RIEGL BLS sont classés comme produits à double usage. Ils sont soumis aux restrictions à l'exportation définies par l'Arrangement de Wassenaar. Pour plus de détails, veuillez vous reporter aux fiches techniques correspondantes.
RIEGL propose des boîtiers de protection spéciaux destinés à une utilisation dans des environnements particulièrement difficiles.
Le PH-VUX, par exemple, est un boîtier de protection étanche à la poussière et aux jets d'eau selon la norme IP65, qui permet au scanner de fonctionner dans des conditions de température stabilisées grâce à des éléments thermoélectriques intégrés à longue durée de vie et à un refroidissement par air forcé.
Au lieu d’un abri de protection standard pour les scanners à longue portée, les applications nécessitant un indice de protection encore plus élevé peuvent recourir à des boîtiers spécialisés.
Par exemple, l’« ArmourCase » (conforme à la norme IP66) est disponible auprès de spécialistes tiers de l’automatisation (Syperion GmbH & Co. KG) ; il est spécialement conçu pour protéger les scanners laser RIEGL dans les environnements les plus exigeants.
Les scanners et systèmes RIEGL répondent à des indices de protection spécifiques à chaque modèle, en fonction de l'appareil, du boîtier et de la configuration d'intégration. Pour chaque appareil, l'indice de protection IP selon la norme EN 60529 est indiqué dans la fiche technique. La plupart des appareils RIEGL autonomes sont conformes à la norme IP64, ce qui signifie qu’ils sont protégés contre les contacts, la pénétration de poussière et les projections d’eau provenant de toutes les directions.
Toutefois, lorsqu’ils sont intégrés dans des boîtiers dédiés, les niveaux de protection augmentent considérablement : le boîtier de protection RIEGL PH-VUX présente un indice IP65, tandis que des solutions spécialisées à usage intensif, telles que le Syperion Armour Case, offrent une protection allant jusqu’à IP66 pour les environnements industriels extrêmes. Il convient de toujours vérifier les indices de protection exacts pour la configuration de scanner sélectionnée et la mission prévue.
Oui, en principe. RIEGL peut mettre à niveau les systèmes existants. Il est toutefois nécessaire d'évaluer au préalable la configuration actuelle afin de déterminer si une modification ou une mise à niveau est réalisable.
RiPARAMETER est un logiciel RIEGL qui aide les opérateurs de systèmes de lidar aéroportés à définir un ensemble de paramètres cohérent et valide pour l'acquisition de données. Il facilite la planification des missions en estimant les paramètres liés aux performances, tels que la densité des points, la couverture, l'altitude de vol, les paramètres du scanner et la géométrie d'acquisition.
Pour une inspection rapide et facile des données de nuages de points et des images, RiPROCESS et RiSCAN PRO intègrent des moteurs de visualisation. Les données peuvent être chargées par glisser-déposer et visualisées selon divers attributs de points. Pour partager des données terrestres en vue d’une inspection rapide, sans avoir à installer l’un des logiciels de traitement, RiPANO est l’outil RIEGL recommandé. Il permet aux utilisateurs d’explorer des projets de nuages de points, d’extraire des vues orthographiques et de créer des tracés destinés à être réutilisés dans des flux de travail CAO. RiPANO fonctionne sans plugin dans un navigateur ou en tant qu’application autonome sous Windows et macOS.
Pour les données LiDAR acquises à l'aide des scanners et systèmes topo-bathymétriques de RIEGL, RiPROCESS, associé au module complémentaire RiHYDRO, constitue la combinaison logicielle RIEGL incontournable pour la détection de cibles submergées. RiHYDRO extrait des modèles de surface d'eau et applique des corrections de réfraction et de temps de vol aux mesures sous-marines, tandis que RiPROCESS gère et traite le nuage de points géoréférencé ainsi obtenu.
Un système RIEGL entièrement intégré combine un capteur LiDAR, une unité IMU/GNSS et, si souhaité, des options de caméra ; il est livré au client entièrement étalonné et prêt à l'emploi. Le flux de travail optimisé de la suite logicielle RIEGL adaptée au traitement et au géoréférencement des données acquises, compléte cette solution globale. La mise à disposition d’une solution système entièrement intégrée et étalonnée améliore la cohérence des données et simplifie les procédures d’acquisition et de traitement. Par exemple, le RIEGL VUX-820-G est proposé sous la forme d’un ensemble topo-bathymétrique « tout-en-un » entièrement intégré, comprenant une unité IMU/GNSS RiLOC-F-inside, une caméra RVB intégrée et un logiciel permettant de générer des nuages de points géoréférencés et avec la correction de réfraction appliquée.
Oui, dans certaines limites, les systèmes RIEGL peuvent être configurés pour des plateformes, des applications et des flux de travail spécifiques, notamment en ce qui concerne le choix des capteurs, l'intégration de caméras, les options IMU/GNSS, les concepts de montage et la configuration logicielle. Par exemple, les capteurs de la série VUX peuvent être utilisés comme capteurs LiDAR autonomes pour drones et intégrés dans des configurations spécifiques au client, ou bien ils peuvent être fournis sous forme de systèmes entièrement intégrés avec IMU/GNSS et caméras en option pour un déploiement simple sur des drones.
La technologie RIEGL TLS (scanning laser terrestre) est mise en œuvre à partir d'une position fixe et permet de capturer des données 3D statiques très détaillées depuis le sol.
Le RIEGL MLS (Mobile Laser Scanning) utilise la technologie LiDAR pour l'acquisition de données cinématiques de haute précision. Le scanner est monté sur des plateformes mobiles (voitures, bateaux, trains) et capture des données de mesure lors du déplacement.
Le RIEGL ULS (scanning laser par drone) utilise des drones pour réaliser des levés flexibles en haute résolution.
Le RIEGL ALS (scanning laser aéroporté) permet l'acquisition de données cinématiques sur de vastes zones à partir d'un aéronef.
RIEGL BLS (scanning laser bathymétrique) ou RIEGL ALB (bathymétrie LiDAR aéroportée) cartographie à la fois les zones terrestres et les zones d'eaux peu profondes.
Le LiDAR embarqué sur drone est idéal pour les petites zones, les terrains complexes, les missions à basse altitude et les projets nécessitant une très haute densité de points ou un déploiement flexible. Le LiDAR aéroporté est le choix idéal pour la cartographie de vastes zones depuis de hautes altitudes. Par exemple, un capteur LiDAR pour drone RIEGL permet de réaliser une cartographie en couloir à haute densité à l'aide d'un drone, tandis que les systèmes de cartographie aéroportés RIEGL sont conçus pour les levés aériens à grande échelle à l'aide d'aéronefs pilotés, tels que des avions ou des hélicoptères.
Oui. Les scanners et systèmes RIEGL prennent en charge des caméras externes ; certains modèles prennent également en charge des caméras intégrées pour l'acquisition de données d'image destinées à la colorisation des nuages de points, à la documentation par image et aux flux de travail de fusion de capteurs en post-traitement. Les options spécifiques à chaque caméra sont indiquées dans les fiches techniques RIEGL correspondantes.
Les systèmes RIEGL sont développés et fabriqués en Autriche et répondent généralement à des exigences strictes en matière d'approvisionnement et de sécurité. La conformité aux normes NDAA doit toujours être vérifiée en fonction du produit, de la configuration et des exigences spécifiques du projet. Pour les projets menés aux États-Unis, l'équipe locale de RIEGL USA peut fournir la documentation de conformité nécessaire.
RIEGL propose des capteurs et des systèmes topo-bathymétriques spécialisés pour la cartographie simultanée de la topographie et du relief sous-marin dans les eaux peu profondes. En fonction des exigences spécifiques au projet en matière d’altitude de vol, de plates-formes, ainsi que de portée géographique et temporelle, vous pouvez choisir parmi la gamme ALB (Airborne Laser Bathymetry) de RIEGL, présentée dans la rubrique « scanning topo-bathymétrique ».
Le VZ-600i est équipé de
- Un disque dur interne de 2 To
- Une carte CF Express amovible de 512 Go (incluse dans la configuration de base du scanner)
- Une carte CF Express amovible de 1 To (en option – Liste des accessoires)
Précision de télémétrie = 5 mm (valeur 1-sigma à une portée de 100 m dans les conditions d'essai RIEGL. / La précision correspond au degré de conformité d'une grandeur mesurée à sa valeur réelle (véritable).)
Précision de positionnement 3D = 3 mm à 50 m, 5 mm à 100 m (valeur 1-sigma, basée sur la modélisation de la cible, dans les conditions de test de RIEGL.)
Les principaux facteurs influençant la précision sont les conditions atmosphériques telles que la pression atmosphérique, l'humidité et la température. Ces valeurs sont mesurées à l'emplacement du scanner laser.
Le VZ-400i – utilisé avec succès depuis de nombreuses années dans le monde entier – est un scanner laser terrestre 3D très robuste offrant une portée de mesure pouvant atteindre 800 m. Le VZ-600i est le scanner laser le plus polyvalent de RIEGL ; il s'appuie sur les dernières avancées de la société en matière de technologie LiDAR et offre une portée de mesure allant jusqu'à 1 000 m ainsi qu'une vitesse de mesure extrêmement élevée, permettant l'acquisition de données 3D fiables et de haute précision dans un large éventail d'applications. Le RIEGL VZ-1200i est son modèle jumeau, offrant une portée de mesure encore plus grande, pouvant atteindre 1 800 m, pour les projets nécessitant une portée étendue sans pour autant sacrifier la rapidité d’acquisition des données.
La portée maximale d'un scanner RIEGL TLS dépend du modèle, du programme de mesure, des conditions atmosphériques et de la réflectivité de la cible. Par exemple, le RIEGL VZ-600i offre une portée pouvant atteindre 1 000 m, le RIEGL VZ-1200i peut atteindre jusqu’à 1 800 m avec certains réglages, et les modèles à longue portée tels que le RIEGL VZ-4000i25 sont conçus pour des applications de surveillance et d’analyse du terrain sur des distances encore plus longues, allant jusqu’à 4 600 m. Avec une portée pouvant atteindre 6 000 m, le RIEGL VZ-6000i26 est actuellement le système de balayage laser 3D terrestre de RIEGL offrant la plus grande portée.
Valeurs typiques pour des conditions moyennes. La portée maximale est indiquée pour des cibles planes dont la taille est supérieure au diamètre du faisceau laser, avec un angle d’incidence perpendiculaire et une visibilité atmosphérique de 23 km.
Les données de numérisation TLS sont stockées sous forme numérique sur le SSD du RIEGL VZ-600i. Pendant la numérisation, le projet en cours peut être synchronisé sur la carte CF-Express. Cela signifie que la carte contient une copie du projet en cours, à partir de la dernière position du scan, et qu’elle peut être transférée vers un PC à une vitesse pouvant atteindre 500 Mbit/s via un lecteur de carte, sans aucune perte de temps. Le traitement ultérieur des données s’effectue à l’aide du logiciel PC RiSCAN PRO.
Non, le pilote ROS du RIEGL VZ-i a été développé exclusivement pour la série RIEGL VZ-i (VZ-400i, VZ-600i, VZ-1200i). ROS (Robot Operating System) est un framework open source conçu pour aider les développeurs à créer des applications robotiques. Il propose un ensemble de bibliothèques logicielles, d’outils et de conventions qui simplifient le développement de comportements robotiques complexes et robustes sur un large éventail de plateformes robotiques.
Le pilote ROS RIEGL VZ-i sert d’interface clé entre le scanner laser de la série RIEGL VZ-i monté sur une plateforme robotique et le framework logiciel ROS. Il est nécessaire pour convertir les données brutes des capteurs et les commandes de contrôle en un format que ROS peut comprendre et traiter. Cela permet une communication et une coordination fluides entre les différents composants matériels et les modules logiciels de niveau supérieur.
L'intégration du GNSS RTK dépend du modèle et de la configuration du scanner. Certains systèmes RIEGL TLS prennent en charge le GNSS RTK pour un positionnement et un géoréférencement précis sur le terrain. Par exemple,
- le RIEGL VZ-400i : récepteur GNSS RTK RIEGL VZ-i (fiche technique) , tandis que
- le RIEGL VZ-600i peut utiliser un récepteur GNSS RTK RIEGL, le Ri-RTKM (liste des accessoires).
La vitesse maximale recommandée pour la plate-forme dépend de l'espacement maximal requis entre les trains et des restrictions de trafic. Les données sont généralement relevées dans des conditions de circulation normales.
Les capteurs et systèmes RIEGL prennent en charge un large éventail de types de cibles, notamment :
- Rectangle
- Damier
- Disque
- Chevron
- Sablier
- Moulin à vent
- Profil de rail
Tous les types de cibles peuvent être utilisés aussi bien à l'horizontale qu'à la verticale.
Le fonctionnement du MLS dépend de la configuration du système et du processus d'acquisition. Les systèmes de cartographie mobile RIEGL sont commandés et surveillés via le logiciel d'acquisition dédié RiACQUIRE. Celui-ci permet la visualisation en temps réel du suivi géoréférencé, de l'assurance qualité, des interactions de l'opérateur et des informations d'état pendant l'acquisition des données. Pour une utilisation pratique et sûre, tous les systèmes MLS peuvent être facilement commandés à l’aide de la console opérateur RiACQUIRE dotée de touches de raccourci haptiques. Six boutons LCD haptiques permettent de commander le système d’une simple pression du doigt. Par rapport aux commandes par écran tactile (par exemple sur un appareil mobile), les boutons haptiques permettent de s’orienter sur le clavier sans avoir à le regarder directement.
Oui. RIEGL peut proposer des solutions de montage adaptées et assurer l'intégration système pour les systèmes lidar mobiles. La solution appropriée dépend du système MLS, du type de véhicule, de la charge utile, de l'application et des exigences régionales en matière de sécurité.
Un système RIEGL MLS ne peut être monté sur une galerie de toit que si celle-ci et le véhicule répondent aux spécifications requises en matière de charge, de rigidité, de vibrations et de sécurité. Une configuration type repose sur des barres de toit Thule disponibles dans le commerce.
Si la géométrie du véhicule nécessite de positionner le support de toit plus en arrière afin d’éviter les zones d’ombre lors de la numérisation et d’offrir une position de montage de la caméra plus adaptée à l’imagerie de la chaussée, il est recommandé d’utiliser le support de toit renforcé RIEGL. Le support de toit renforcé est soutenu par trois barres de toit. Avec deux barres de toit positionnées à l’arrière, la structure de montage bénéficie d’un meilleur soutien, ce qui permet au support de s’étendre plus loin au-delà de la barre de toit arrière, en porte-à-faux.
L'outil recommandé est RiPARAMETER, le logiciel de configuration des scanners laser de RIEGL. Il calcule un ensemble cohérent et valide de paramètres d'acquisition (altitude, vitesse, fréquence de répétition des impulsions, etc.) pour une densité de points souhaitée, tout en optimisant le débit de couverture de surface. Il permet de comparer différents systèmes ALS/ULS de RIEGL entre eux pour une mission de levé spécifique, en fournissant la densité de points et le taux de couverture de surface nécessaires à la configuration exacte de la mission, plutôt qu’une valeur générique.
À titre de référence rapide hors ligne, les fiches techniques des scanners laser aéroportés et embarqués sur drones de RIEGL comprennent également des diagrammes indiquant la densité de points pouvant être atteinte en fonction de l’altitude et de la vitesse de vol, ainsi que le taux de couverture de surface correspondant. Ces informations sont utiles pour une première estimation, et les valeurs qu’elles indiquent peuvent être recoupées avec les résultats de RiPARAMETER si des chiffres plus précis sont nécessaires.
Il n’existe pas d’altitude « type » : tout dépend avant tout de la mission d’acquisition et de la densité de points souhaitée. Dans la pratique, les missions sont effectuées à des altitudes allant de quelques centaines de mètres à plusieurs kilomètres au-dessus du sol (AGL). Le RIEGL VQ-1560III-S illustre la limite supérieure de cette plage : grâce à des fréquences de répétition d'impulsions (PRR) pouvant atteindre 4,4 MHz, il peut être utilisé jusqu'à 1 600 m AGL à la PRR maximale, ou jusqu'à 3 900 m AGL à une PRR réduite de 560 kHz (chiffres indiqués pour une réflectance cible de 20 %). Des missions à plus basse altitude et à plus haute densité, avec ce même capteur RIEGL ou d’autres capteurs de la marque, sont bien sûr tout aussi possibles.
Les limites de température dépendent du modèle précis d'ALS, de son installation, de l'environnement à bord de l'aéronef et du profil de mission. Les scanners et systèmes aéroportés RIEGL sont conçus pour une utilisation professionnelle et fiable sur le terrain ; les plages de températures de fonctionnement et de stockage applicables sont indiquées dans la fiche technique correspondante et dans la documentation technique.
Le choix approprié dépend de la capacité de charge utile de l'appareil, de la taille de la trappe, du support disponible, de l'alimentation électrique, ainsi que de la densité de points et de l'application requise par le levé. Les scanners compacts de RIEGL — tels que le VQ-580 II-S, VQ-780 II-S et VQ-680 — sont spécialement conçus pour être intégrés dans de petites trappes et des supports gyrostabilisés, et sont couramment utilisés à bord d’avions monomoteurs à pistons, d’hélicoptères et d’ULM. Comme toujours, le choix final du système doit être confirmé par une étude d’intégration RIEGL tenant compte de l’aéronef spécifique et des objectifs de levé.
Les données LiDAR aéroportées associent des mesures laser à des données de trajectoire IMU/GNSS déterminées avec précision, une méthode connue sous le nom de géoréférencement direct. La suite logicielle RiPROCESS assure la préparation des données brutes de balayage, le géoréférencement direct, l'ajustement des données de balayage et leur exportation. Le nuage de points géoréférencé ainsi obtenu sert de base à la génération d'une large gamme de produits de cartographie et de topographie.
Oui. GeoSys Manager de RIEGL prend en charge l'importation de référentiels géodésiques existants basés sur les normes EPGS ou de systèmes de coordonnées techniques entièrement personnalisés, adaptés aux exigences spécifiques de chaque projet.
Pour les plateformes multicoptères, nous recommandons une vitesse de vol comprise entre 8 et 10 m/s afin de garantir une qualité optimale des données et des performances du système. Pour les plateformes à voilure fixe, la vitesse de croisière recommandée est d'environ 20 m/s.
Les systèmes RiLOC de RIEGL offrent un flux de travail intégré de bout en bout, qui rend superflus les matériels ou logiciels tiers. Cela permet de réduire l'investissement global dans le système tout en garantissant des performances optimales et une compatibilité parfaite entre les différents composants.
Il convient de faire la distinction entre le poids du capteur seul et celui de l'ensemble du système. Les capteurs RIEGL autonomes les plus légers sont actuellement ceux de la série miniVUX, qui pèsent 1,55 kg / 3,4 livres. En fonction de la tâche pour laquelle le capteur est utilisé et des composants supplémentaires – tels qu’une caméra et un système IMU/GNSS – mis en œuvre pour répondre aux exigences de l’application spécifique, le poids du système varie et n’est pas déterminé uniquement par le poids du capteur.
Afin de proposer des systèmes particulièrement légers, RIEGL fournit des capteurs LiDAR pour drones équipés de son système IMU/GNSS propriétaire, RiLOC.
Les systèmes aéroportés RIEGL prennent en charge différentes solutions IMU/GNSS de haute précision en fonction du modèle de scanner, de la plateforme et de l'application. Avec RiLOC, la solution IMU/GNSS développée par RIEGL, des options de positionnement entièrement intégrées offrant un excellent rapport coût-performance sont proposées.
Certains systèmes tiers, tels que le Trimble Applanix APX pour la cartographie par drone ou l’Applanix POS AV pour les applications aéroportées, peuvent également être utilisés. L’équipe RIEGL se fera un plaisir de vous aider à choisir l’IMU/GNSS le mieux adapté à votre système, à la configuration de votre projet et à vos exigences.
Le choix de la caméra recommandée dépend de l'application, de la résolution d'image, du type d'obturateur, de l'objectif, du poids, de la synchronisation et de la charge utile de la plateforme. Par exemple, les scanners de la série VUX prennent en charge des caméras externes en option pour la colorisation des données de mesure acquises ; le VUX-12023 permet d’intégrer jusqu’à deux caméras externes en option, tandis que le VUX-18024 dispose d’interfaces pouvant accueillir jusqu’à cinq caméras en option. Le choix final de la caméra doit être effectué dans le cadre du processus d'intégration du système.
RiLOC est le composant de localisation et d'orientation de RIEGL destiné à certains systèmes LiDAR cinématiques ; il combine les données IMU/GNSS et l'intégration au flux de travail RIEGL. Par rapport aux systèmes de positionnement tiers tels qu’Applanix, RiLOC est conçu pour offrir un positionnement étroitement intégré au sein de l’écosystème RIEGL, tandis qu’Applanix reste une solution de navigation indépendante largement utilisée sur de nombreuses plateformes de capteurs. Le choix de la meilleure option dépend de la précision requise, de l’étendue de l’intégration, des équipements existants et du flux de traitement.
Les performances de RiLOC dépendent des conditions GNSS, de la qualité de l’IMU, de la géométrie de la trajectoire et de la disponibilité d’informations LiDAR exploitables sur la surface pour l’affiner. Les environnements présentant peu de repères distincts, une géométrie répétitive ou une mauvaise réception GNSS peuvent réduire la quantité d’informations utiles pour l’amélioration de la trajectoire. Dans ces cas-là, une bonne planification de la mission, la mise en place de stations de base locales, le chevauchement des données et les données de contrôle revêtent une importance particulière.
La méthode de la profondeur de Secchi permet d'estimer la clarté de l'eau en fonction de la profondeur à laquelle un disque noir et blanc standard n'est plus visible à l'œil nu. Dans le cadre des missions de levés bathymétriques par LiDAR, elle fournit un indicateur de terrain permettant d’évaluer la pénétration prévisible du laser. Les performances sous-marines des systèmes LiDAR bathymétriques RIEGL sont exprimées en profondeurs de Secchi pour des raisons pratiques et parce que la mesure de Secchi est particulièrement pertinente dans les zones d’eau peu profonde.
Les résultats du système RIEGL BLS peuvent être validés à l'aide de données de référence ou de données de terrain, si elles sont disponibles, telles que les données cartographiques publiées par les services hydrographiques ou les données issues de missions de levés complémentaires. Le logiciel de traitement des données bathymétriques comprend un outil TPU permettant d’estimer l’incertitude totale propagée, afin de vérifier la qualité des mesures et de fournir la preuve de la conformité à une norme requise.
Les systèmes RIEGL BLS sont conçus et développés pour des applications commerciales de levés topographiques, hydrographiques et bathymétriques. En raison de l'utilisation d'un laser vert dans les systèmes LiDAR bathymétriques, tous les scanners et systèmes RIEGL BLS sont classés comme produits à double usage. Ils sont soumis aux restrictions à l'exportation définies par l'Arrangement de Wassenaar. Pour plus de détails, veuillez vous reporter aux fiches techniques correspondantes.
RIEGL propose des boîtiers de protection spéciaux destinés à une utilisation dans des environnements particulièrement difficiles.
Le PH-VUX, par exemple, est un boîtier de protection étanche à la poussière et aux jets d'eau selon la norme IP65, qui permet au scanner de fonctionner dans des conditions de température stabilisées grâce à des éléments thermoélectriques intégrés à longue durée de vie et à un refroidissement par air forcé.
Au lieu d’un abri de protection standard pour les scanners à longue portée, les applications nécessitant un indice de protection encore plus élevé peuvent recourir à des boîtiers spécialisés.
Par exemple, l’« ArmourCase » (conforme à la norme IP66) est disponible auprès de spécialistes tiers de l’automatisation (Syperion GmbH & Co. KG) ; il est spécialement conçu pour protéger les scanners laser RIEGL dans les environnements les plus exigeants.
Les scanners et systèmes RIEGL répondent à des indices de protection spécifiques à chaque modèle, en fonction de l'appareil, du boîtier et de la configuration d'intégration. Pour chaque appareil, l'indice de protection IP selon la norme EN 60529 est indiqué dans la fiche technique. La plupart des appareils RIEGL autonomes sont conformes à la norme IP64, ce qui signifie qu’ils sont protégés contre les contacts, la pénétration de poussière et les projections d’eau provenant de toutes les directions.
Toutefois, lorsqu’ils sont intégrés dans des boîtiers dédiés, les niveaux de protection augmentent considérablement : le boîtier de protection RIEGL PH-VUX présente un indice IP65, tandis que des solutions spécialisées à usage intensif, telles que le Syperion Armour Case, offrent une protection allant jusqu’à IP66 pour les environnements industriels extrêmes. Il convient de toujours vérifier les indices de protection exacts pour la configuration de scanner sélectionnée et la mission prévue.
Oui, en principe. RIEGL peut mettre à niveau les systèmes existants. Il est toutefois nécessaire d'évaluer au préalable la configuration actuelle afin de déterminer si une modification ou une mise à niveau est réalisable.
RiPARAMETER est un logiciel RIEGL qui aide les opérateurs de systèmes de lidar aéroportés à définir un ensemble de paramètres cohérent et valide pour l'acquisition de données. Il facilite la planification des missions en estimant les paramètres liés aux performances, tels que la densité des points, la couverture, l'altitude de vol, les paramètres du scanner et la géométrie d'acquisition.
Pour une inspection rapide et facile des données de nuages de points et des images, RiPROCESS et RiSCAN PRO intègrent des moteurs de visualisation. Les données peuvent être chargées par glisser-déposer et visualisées selon divers attributs de points. Pour partager des données terrestres en vue d’une inspection rapide, sans avoir à installer l’un des logiciels de traitement, RiPANO est l’outil RIEGL recommandé. Il permet aux utilisateurs d’explorer des projets de nuages de points, d’extraire des vues orthographiques et de créer des tracés destinés à être réutilisés dans des flux de travail CAO. RiPANO fonctionne sans plugin dans un navigateur ou en tant qu’application autonome sous Windows et macOS.
Pour les données LiDAR acquises à l'aide des scanners et systèmes topo-bathymétriques de RIEGL, RiPROCESS, associé au module complémentaire RiHYDRO, constitue la combinaison logicielle RIEGL incontournable pour la détection de cibles submergées. RiHYDRO extrait des modèles de surface d'eau et applique des corrections de réfraction et de temps de vol aux mesures sous-marines, tandis que RiPROCESS gère et traite le nuage de points géoréférencé ainsi obtenu.
La surveillance à longue portée nécessite des portées de mesure élevées (longues), un positionnement stable du scanner et une conception robuste. RIEGL propose des scanners laser terrestres à longue portée particulièrement adaptés aux applications de surveillance.
Pour les applications à très longue portée (plus de 2 000 m), RIEGL propose les modèles VZ-2000i, VZ-4000i25 et VZ-6000i26, qui sont utilisés pour la surveillance des pentes, l'exploitation minière à ciel ouvert, la surveillance de la neige et de la glace, ainsi que la surveillance des infrastructures. L'équipe RIEGL vous aide à trouver le scanner le mieux adapté à votre application.
Dans le secteur minier, on peut recourir à des systèmes LiDAR terrestres, mobiles, embarqués sur drone ou aéroportés, en fonction de la tâche à accomplir. Les systèmes TLS à longue portée, tels que le RIEGL VZ-4000i25, conviennent à la surveillance des carrières à ciel ouvert et à la cartographie du terrain, tandis que les systèmes MLS de RIEGL permettent de cartographier les voies de transport et les infrastructures minières. Pour les projets impliquant des drones ou des systèmes aéroportés, les scanners de la série VUX ou les systèmes équipés de VUX peuvent être utilisés pour la cartographie des stocks, des couloirs et des sites miniers.
La cartographie ferroviaire peut être réalisée à l'aide de systèmes LiDAR mobiles, aéroportés, embarqués sur des drones ou terrestres, en fonction de l'échelle du levé et du niveau de détail requis. Pour la cartographie des corridors ferroviaires, le RIEGL VMX-RAIL – un système lidar mobile de haute précision et haute performance spécialement conçu pour les applications ferroviaires – acquiert des données de mesure très précises et très détaillées pour la cartographie des voies et le relevé des gabarits. La collecte de données par drone est également possible, par exemple avec le capteur RIEGL VUX-12023. Pour les levés stationnaires détaillés des gares, des ponts, des tunnels ou des infrastructures en bordure de voie, on peut recourir à des scanners terrestres tels que le RIEGL VZ-600i.
Pour les applications forestières, les méthodes de lidar, notamment aériennes (à bord d'aéronefs ou de drones) et terrestres, pourraient s'avérer adaptées. En fonction de la taille de la zone à étudier, les capteurs ou systèmes aériens RIEGL peuvent être installés sur des aéronefs pilotés ou des drones pour la collecte de données. La capacité multi-cibles permet une excellente pénétration de la végétation et le calcul de modèles de terrain détaillés. La classification des points sert de base au suivi de la croissance, à la modélisation de la hauteur ou à la détection des arbres morts.
Les scanners laser terrestres RIEGL – comme le VZ-600i – capturent des données 3D de haute précision qui permettent de générer des paramètres pertinents pour la sylviculture. Grâce au plugin RIEGL LIS TreeAnalyzer, des paramètres relatifs aux arbres, tels que la position géoréférencée, la hauteur, la surface de la couronne, le diamètre à hauteur de poitrine, etc., peuvent être automatiquement extraits du nuage de points TLS et utilisés pour un traitement ultérieur dans des logiciels tiers.
La cartographie côtière est optimisée grâce aux systèmes LiDAR topo-bathymétriques qui permettent de saisir à la fois la topographie et le relief sous-marin peu profond. Les capteurs et systèmes topo-bathymétriques de RIEGL permettent la cartographie et la surveillance des littoraux, des zones côtières et des cours d’eau, ainsi que les levés destinés au génie hydraulique, à l’hydroarchéologie et à la détection de cibles submergées et flottantes. Avec les modèles VQ-860-G et VQ-840-GL, RIEGL propose deux scanners autonomes destinés à être intégrés dans des systèmes selon la configuration definie par les clients. De plus, deux systèmes complets entièrement intégrés – le VQ-840-GE et le VUX-820-G – sont disponibles pour une utilisation simple à bord d’avions pilotés, d’hélicoptères ou de drones.
Les mesures aériennes de tracés et de corridors exigent une densité de points élevée, un positionnement précis et une géométrie de scan permettant de capturer efficacement les infrastructures linéaires.
Par exemple, le RIEGL VQ-1060 est spécialement conçu pour la cartographie des corridors des lignes électriques, des pipelines, des voies ferrées et des autoroutes. Ce système aéroporté hautement performant de cartographie de corridors intègre de manière transparente le scanning laser 3D multidirectionnel, l’imagerie RVB oblique vers l’avant et vers l’arrière, ainsi que l’imagerie multispectrale au sein d’une plateforme unique.
Les alternatives pour intégration sur des drones, telles que le VUX-12023, qui offre un scanner NFB (nadir/vers l’avant/vers l’arrière) pour une exhaustivité inégalée des données de scan, même sur des structures verticales, conviennent aux missions à plus petite échelle, à des altitudes de vol plus basses, et lorsque ces missions doivent être effectuées de manière répétée à des intervalles plus courts.
Oui. Les capacités de la technologie LiDAR de RIEGL – de la détection de cibles multiples à la production de valeurs calibrées d’amplitude et de réflectivité – permettent l’acquisition de données de scanner à partir desquelles il est possible d’extraire des paramètres relatifs aux arbres, tels que la hauteur, la structure du couvert végétal, les dimensions de la couronne, la géométrie du tronc, la densité de la végétation et les évolutions au fil du temps.
Par exemple, les systèmes aéroportés et pour drones à forme d'onde complète de RIEGL prennent en charge l'analyse de la végétation, tandis que les flux de traitement TLS avec le plugin LIS TreeAnalyzer permettent d'extraire les paramètres individuels des arbres à partir de données de scanner terrestres.
Il n'existe pas de densité maximale fixe de végétation que le LiDAR puisse traverser, car les résultats dépendent de la structure du couvert végétal, de l'état du feuillage, de la géométrie de balayage, de la densité d'impulsions et du type de capteur. Mais une chose est sûre : la technologie Waveform-LiDAR de RIEGL et sa capacité à détecter plusieurs cibles permettent une excellente pénétration de la végétation et génèrent un grand nombre de retours au sol pour des modèles de terrain détaillés.
Les données de végétation peuvent être classées et supprimées. Le modèle de sol nu révèle les routes et les tranchées et met en évidence les conséquences de l’instabilité des pentes et de l’érosion. La classification des données de végétation sert également à visualiser des paramètres pertinents pour la sylviculture, tels que les volumes de cimes, les taux de croissance, la strate arbustive et le bois mort.
Pour les missions de cartographie de très longs couloirs, la configuration FMS (Flight Management Setup) recommandée doit permettre un guidage précis, la planification de longues trajectoires de vol, un contrôle stable de l'acquisition et un suivi efficace de la qualité. La suite logicielle RiACQUIRE de RIEGL prend en charge l’acquisition des données et la surveillance du système, tandis que des intégrations FMS tierces telles que l’IGI CCNS-5 peuvent être utilisées avec les scanners LiDAR RIEGL.
En ce qui concerne le capteur lui-même, des systèmes tels que le VQ-1060 sont spécialement conçus pour la cartographie de couloirs.
Les produits RIEGL prennent en charge les flux de travail géospatiaux courants et les formats d'exportation destinés aux logiciels de SIG, de CAO, de nuages de points et de cartographie. En fonction du scanner et du logiciel utilisés, les données RIEGL peuvent être exportées vers des formats largement répandus tels que LAS, LAZ, E57, ASCII et d'autres formats de nuages de points. Par exemple, RiSCAN PRO prend en charge des formats d'exportation tels que .3pf, .asc, .csv, .dm, .pod, .dxf, .las, .obj, etc., ainsi que des formats d'importation tels que .3pf, .csv, .dxf, .las, .obj et bien d'autres encore. La liste complète des formats pris en charge est disponible dans la fiche technique. Pour une intégration plus poussée des données de nuages de points RIEGL natives dans des flux de travail personnalisés, RIEGL fournit la bibliothèque RDBLib. Celle-ci propose des API pour C, C++, Delphi et Python, et est disponible pour les plateformes Windows, macOS et Linux.
RiSCAN PRO est le logiciel RIEGL dédié aux flux de travail de balayage laser terrestre ; il est recommandé pour l'acquisition, l'enregistrement, la visualisation, le traitement et l'exportation. Cependant, les données RIEGL peuvent également être exportées pour être utilisées dans des logiciels tiers compatibles. Par exemple, un projet VZ-600i peut être traité dans RiSCAN PRO, puis exporté pour être utilisé en amont dans des logiciels de CAO, de SIG ou d’analyse de nuages de points.
Pour une intégration plus poussée des données de nuages de points natives RIEGL dans des flux de travail personnalisés, RIEGL fournit la bibliothèque RDBLib. Celle-ci propose des API pour C, C++, Delphi et Python, et est disponible pour les plateformes Windows, macOS et Linux.
Oui. Les données RIEGL peuvent être utilisées dans de nombreux outils tiers de SIG, de CAO, de BIM et de traitement de nuages de points grâce à des formats d’exportation standard. Par exemple, les flux de travail RiSCAN PRO et RiPROCESS permettent d’exporter des données de nuages de points en vue d’une analyse, d’une visualisation, d’une classification, d’une modélisation ou d’une livraison ultérieures dans des environnements logiciels spécifiques au client.
Pour une intégration plus poussée des données de nuages de points natives de RIEGL dans des flux de travail personnalisés, RIEGL propose la bibliothèque RDBLib. Celle-ci offre des API pour les langages C, C++, Delphi et Python, et est disponible pour les plateformes Windows, macOS et Linux.
RIEGL produit à la fois des systèmes hybrides clés en main (c'est-à-dire LiDAR + intégration d'une ou plusieurs caméras) et des solutions comprenant uniquement des capteurs LiDAR. Les systèmes hybrides clés en main sont disponibles sous forme de systèmes fermés intégrant des caméras OEM, ou sous forme de systèmes ouverts permettant de connecter des capteurs périphériques à l'extérieur du scanner laser. Pour les systèmes à plateforme ouverte, les clients ont la possibilité d’intégrer une caméra tierce adaptée via les ports externes disponibles qui font partie de la conception du système de balayage principal. Veuillez toutefois noter que les utilisateurs finaux sont eux-mêmes responsables de l’intégration, y compris du contrôle du déclenchement, si le système livré n’est pas un système RIEGL équipé d’une ou plusieurs caméras OEM.
Les démonstrations et les sessions de formation peuvent être demandées auprès du bureau régional RIEGL, de la filiale ou du distributeur agréé concerné.
Remarque : nous accordons une grande importance au fait que les utilisateurs de la technologie LiDAR de RIEGL puissent en tirer le meilleur parti et exploiter pleinement ses capacités. C'est pourquoi nous proposons des sessions de formation dans le cadre de tout achat.
RIEGL a toujours proposé, et continue de proposer, une large gamme de scanners laser et de systèmes destinés à une grande variété d’applications. Forte de cette expérience, notre équipe de spécialistes est en mesure de vous recommander le scanner ou le système le mieux adapté à vos besoins spécifiques, qu’il s’agisse des conditions préalables et des exigences liées à l’application, à la plateforme, à la portée de mesure, à la densité de points, à la précision, à la mobilité, à l’environnement ou encore aux flux de travail logiciels.
Le moteur de recherche de produits RIEGL peut vous servir de point de départ, mais n’hésitez pas à contacter notre équipe. Elle se fera un plaisir de vous aider à trouver le scanner adapté à vos missions spécifiques.
En règle générale, il existe suites de logiciel et des fonctionnalités destinés à deux types d’applications : l’une pour le lidar statique et l’autre pour le lidar cinématique.
Les licences logicielles RIEGL reposent sur des clés de licence. Celles-ci sont soit associées à un identifiant spécifique d’une clé USB (licence flottante à instance unique, SIL), soit associées au numéro de série d’un scanner LiDAR RIEGL (licence par numéro de série du scanner, SNL). La deuxième option permet de traiter les données de scanner sans clé USB, mais uniquement pour un numéro de série spécifique.
Oui, RIEGL propose un service d'assistance et de maintenance pour ses produits afin de réduire au maximum le risque de pannes soudaines et, par conséquent, d'interruptions de fonctionnement résultant de défauts liés à l'usure. Les plans de maintenance correspondants donnent un aperçu des intervalles de maintenance recommandés et des tâches de maintenance suggérées, qui dépendent du modèle de scanner et de son intensité d'utilisation.
Les scanners et systèmes RIEGL sont généralement fournis dans une mallette de transport robuste et résistante, destinée au transport et au stockage. De plus, RIEGL propose des capuchons de protection pour certains modèles de scanners — spécialement conçus pour protéger le tube optique en verre, particulièrement sensible —, notamment pour les scanners laser des séries RIEGL VUX-1 ou miniVUX.
Oui, une formation initiale est toujours incluse dans l'offre. Cette formation permet aux utilisateurs de se familiariser avec le fonctionnement du scanner ou du système, l'acquisition des données et le processus de traitement de base. Elle peut bien sûr être personnalisée sur demande afin de répondre aux besoins spécifiques du client.
Chaque livraison dépendant de facteurs spécifiques – tels que la configuration du système, la disponibilité, la destination et la réglementation en matière d'exportation –, votre représentant commercial RIEGL au sein de l'une de nos succursales ou votre interlocuteur chez un partenaire commercial RIEGL se fera un plaisir de vous fournir les informations pertinentes pour votre situation particulière.
Les pièces de rechange et les composants de remplacement peuvent généralement être commandés auprès des services d'assistance RIEGL, des bureaux régionaux ou des partenaires agréés, sous réserve de disponibilité et du statut du cycle de vie du produit. Il s'agit notamment des batteries, des chargeurs, des câbles, des accessoires de fixation, des mallettes et de certains composants du système.
Les durées de garantie dépendent de facteurs tels que le produit, la configuration du système, la destination et la réglementation régionale. Les durées applicables sont précisées dans votre devis. Pour plus d'informations, veuillez contacter votre représentant commercial RIEGL ou votre partenaire commercial RIEGL local.
L'approche de RIEGL en matière de développement durable repose en grande partie sur la longue durée de vie de ses scanners et de ses systèmes. Une conception robuste, des composants de haute qualité, un entretien régulier, des étalonnages et des mises à jour logicielles contribuent à garantir la fiabilité et la fonctionnalité des systèmes LiDAR RIEGL pendant de nombreuses années. Cela permet de réduire les remplacements prématurés, d'assurer la protection à long terme de l'investissement et de contribuer à minimiser les déchets électroniques tout au long du cycle de vie du produit.
Assistance
RIEGL se fera un plaisir de répondre à toutes vos questions concernant le déroulement des opérations ou tout comportement inattendu de votre matériel ou de vos logiciels. Dans ce cas, veuillez d’abord contacter votre revendeur local. Celui-ci vous apportera son aide et, si nécessaire, se mettra en relation avec RIEGL.
Fournissez à votre revendeur les informations clés suivantes :
- Numéro de série de l'appareil / Type d'appareil
- Votre nom / Nom de votre entreprise
- Description détaillée du problème
- Logiciels utilisés et leurs versions
- Détails des étapes de dépannage déjà effectuées
- Fichiers Support Log ou exemples de données illustrant le problème signalé
- Indiquez si des données supplémentaires ont déjà été téléchargées
Pour plus d’informations sur la manière de collecter des fichiers support log, veuillez vous reporter à la question « Comment collecter les fichiers log de support d’imagerie » dans la section « Instructions d’assistance – lidar cinématique ».
Informations supplémentaires utiles :
- S'agit-il d'un problème récurrent ou s'est-il produit une seule fois ?
- Informations sur la configuration du système
- Des modifications ont-elles été apportées récemment à la configuration du système ?
- Des composants système « inhabituels » ou nouveaux ont-ils été installés ?
- Identifiant de la clé électronique (en cas de problèmes liés à la licence).
- Horodatage exact (date/heure) du moment où le comportement signalé s'est produit (en cas de problème matériel)
L'assistance RIEGL couvre tous les appareils achetés directement auprès de RIEGL (y compris les sous-composants intégrés par RIEGL, tels que les systèmes INS-GNSS, les caméras, etc.).
Dans ce cas, veuillez d'abord contacter votre revendeur local. Celui-ci se chargera de contacter RIEGL en votre nom et vous accompagnera tout au long de la procédure.
Si vous avez acheté le scanner directement auprès de RIEGL, envoyez-nous un e-mail à l'adresse support@riegl.com.
Contactez toujours votre revendeur local ou RIEGL directement avant d'envoyer ou de déposer tout matériel.
RiACQUIRE est la solution proposée par RIEGL pour la collecte de données à partir de systèmes LiDAR cinématiques. Elle offre plusieurs options permettant de recueillir des informations complémentaires pertinentes.
- Projet compressé : offre une vue d'ensemble complète du projet et de tous les événements survenus pendant l'acquisition des données.
- Documentation du système : rassemble les caractéristiques matérielles et opérationnelles des capteurs.
- Fichiers log relatifs aux images : informations nécessaires pour résoudre les problèmes liés aux caméras.
Suivez les étapes décrites dans la rubrique « Comment générer un projet compressé ? » de la section « Instructions d'assistance - Balayage laser cinématique » pour créer les fichiers d'assistance.
Suivez ensuite les étapes décrites dans la question « J'ai besoin d'aide concernant mon scanner RIEGL ou le logiciel RIEGL que j'utilise. Que dois-je faire ? » de la section « Assistance » afin de les transmettre à votre agent d'assistance local.
Les projets compressés contiennent tous les fichiers journaux nécessaires générés lors de l'acquisition. Ces journaux fournissent une vue d'ensemble du système au moment de l'acquisition.
Important : assurez-vous que le projet que vous compressez inclut le comportement que vous souhaitez capturer.
- Le projet compressé peut être créé sans avoir besoin d'accéder au système ; cette opération peut être effectuée au bureau si nécessaire.
- Lancez RiACQUIRE, puis sélectionnez Aide > Compresser les projets… .
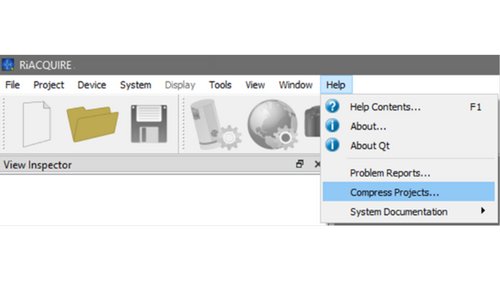
- Une nouvelle fenêtre s'ouvrira. Cliquez sur +, accédez au répertoire racine du projet, puis sélectionnez le fichier .rpp.
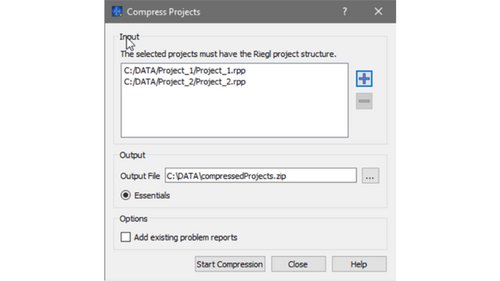
- (Facultatif) Ajoutez d'autres projets.
- Dans « Fichier de sortie », modifiez le répertoire ou le nom du fichier si nécessaire.
- Pour réduire la taille du fichier, assurez-vous que l'option « Essentials » est sélectionnée et que l'option « Ajouter les rapports de problèmes existants » est désélectionnée.
Un fichier de documentation du système (ou « SysDoc ») est un fichier chiffré généré par RiACQUIRE qui recense les caractéristiques matérielles et opérationnelles des capteurs.
Pour créer le fichier SysDoc, l'ensemble du système doit être accessible à RiACQUIRE.
Pour générer un SysDoc :
- Démarrez le système et créez ou ouvrez un projet.
- Initialisez le système et attendez que tous les composants soient entièrement initialisés.
- Allez dans Aide > Documentation du système > Générer la documentation du système.
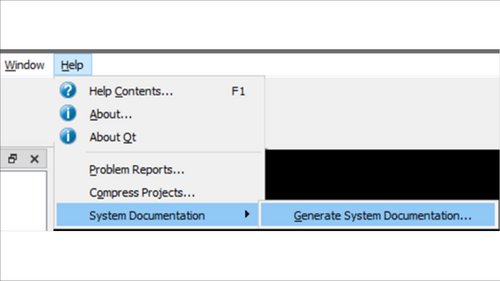
- Une nouvelle fenêtre s'ouvrira.
(Facultatif) Dans la boîte de dialogue, modifiez le chemin d'accès ou le nom du fichier à l'aide de l'icône ... située à côté de « Nom du fichier ».
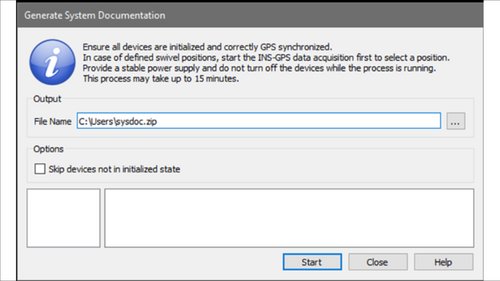
- Cliquez sur « Démarrer ».
Le processus dure environ 5 à 10 minutes. La taille du fichier est généralement supérieure à 50 Mo.
Les journaux de support des images contiennent des détails sur les processus de capture d'images. Ces informations peuvent s'avérer utiles en cas de problème lié à la caméra.
EMPLACEMENTS DES FICHIERS
L'emplacement des fichiers journaux dépend de votre configuration.
De manière générale, ceux-ci se répartissent dans les catégories suivantes :
- Unités ALS équipées d'un iXController / VQ-IU
- Lorsque l'opérateur travaille directement sur l'iXController / VQ-IU
- L'opérateur ne travaille pas directement sur l'iXController / VQ-IU
- Unités MLS
- Utilisant des CU/IU basées sur Linux
- Utilisation d'unités IU sous Windows
- Utilisation d'un PC d'exploitation externe
Les instructions relatives à chacune de ces situations sont fournies sous la liste des fichiers à envoyer.
FICHIERS À ENVOYER
- RiKINO2.log
- RiTrigSettings.log
- RiTrigUpdate.log
Compressez tous les fichiers de ce dossier ; le fichier obtenu risque d'être assez volumineux.
COMMENT S'Y RENDRE
Unités ALS fonctionnant directement sur l'iXController / VQ-IU
- Les fichiers journaux se trouvent à l'emplacement suivant :
C:\Users\als\Riegl_LMS
Unités ALS ne fonctionnant pas directement sur l'iXController / VQ-IU
- Ouvrez l'Explorateur de fichiers Windows et saisissez : \\192.168.0.78
- Si une invite s'affiche, utilisez les identifiants suivants :
- Nom d'utilisateur : als
- Mot de passe : als
- Ouvrez le dossier « log ».
- Copiez tous les fichiers sur votre ordinateur.
- Compressez les fichiers (utilisez votre outil préféré, par exemple 7-zip)
Unités MLS - Linux
- Ouvrez le dossier « home » (par exemple, via le menu Démarrer sous home/mls, depuis le Bureau).
- Ouvrez le dossier « log » et transmettez son contenu.
Unités MLS - Windows IU
- Ouvrez l'Explorateur de fichiers Windows et saisissez : \\192.168.0.78
- Si la connexion échoue, assurez-vous que l'unité est sous tension.
- Si vous y êtes invité, utilisez les identifiants suivants :
- Nom d'utilisateur : mls
- Mot de passe : mls
- Ouvrez le dossier « log », qui contient l'ensemble des fichiers journaux.
Appareils MLS - PC d'acquisition externe
- Ouvrez l'Explorateur de fichiers Windows et accédez à : C:\Users\[nom d'utilisateur]\Riegl_LMS
Si un problème semble se produire entre TopoFlight et RiACQUIRE, les journaux de TopoFlight peuvent aider à en identifier la cause.
Si vous rencontrez des problèmes généraux avec votre scanner cinématique RIEGL (VQ-xxx, VUX-xxx, LMS-Qxxx) ou si vous constatez un comportement inhabituel lors de la collecte de données, veuillez récupérer les fichiers journaux d'assistance à l'aide des assistants, en fonction du type d'instrument indiqué ci-dessous :
Scanners de la série RIEGL V-Line
- Lancez l’assistant « CW_V-Line_Sxxxxxxx_error_analyze » et fournissez le fichier de résultats :
Remarque : assurez-vous que l’adresse IP du scanner est correctement saisie et que le port standard 22 est utilisé
Scanners de la série RIEGL LMS-Q
- Lancez l’assistant « LMS-QZXXX_ErrorMemory » et fournissez le fichier de résultats :
Suivez ensuite les étapes décrites dans la rubrique « J’ai besoin d’aide concernant mon scanner RIEGL ou le logiciel RIEGL que j’utilise. Que dois-je faire ? » de la section « Assistance » afin de les transmettre à votre agent d’assistance local.
RiPROCESS est la suite logicielle de RIEGL dédiée au traitement des données LiDAR cinématiques. En cas de problème, la meilleure solution consiste à fournir un fichier « RiPROCESS Support.zip ».
Un fichier « RiPROCESS Support.zip » regroupe des informations importantes et des fichiers journaux concernant votre environnement de traitement, tels que les modules installés, les ressources système et les journaux d'arrière-plan.
Pour créer un fichier « RiPROCESS Support.zip » :
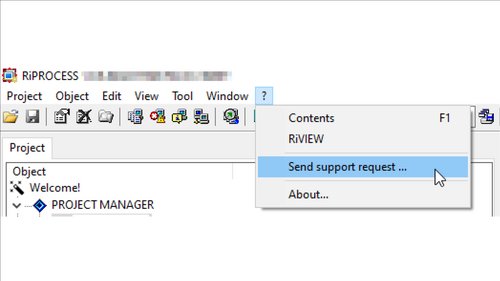
- Dans RiPROCESS, allez dans ? > Envoyer une demande d'assistance...
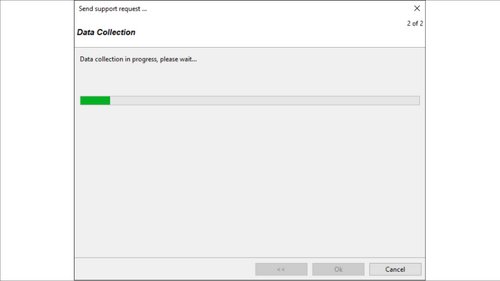
- Cliquez sur les différentes options de la boîte de dialogue qui s'affiche. Elle sélectionnera certains fichiers et créera un fichier ZIP.
- Sur la dernière page, cliquez sur « Support.zip » (en bleu) pour ouvrir le fichier dans l'Explorateur de fichiers Windows.
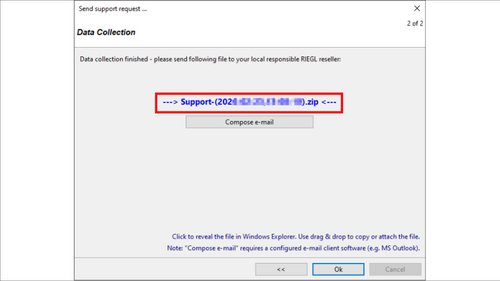
Vous pouvez ensuite joindre ce fichier à votre échange d'e-mails avec le service d'assistance. Vous pouvez également cliquer sur « Rédiger un e-mail » pour créer un brouillon dans votre logiciel de messagerie (par exemple, Microsoft Outlook), puis l'envoyer à votre revendeur RIEGL local.
Suivez ensuite les étapes décrites dans la rubrique « J'ai besoin d'aide concernant mon scanner RIEGL ou le logiciel RIEGL que j'utilise. Que dois-je faire ? » de la section « Assistance » afin de les transmettre à votre agent d'assistance local.
Si l'équipe d'assistance RIEGL vous demande des données brutes du scanner, veuillez fournir un exemple simple illustrant le problème signalé.
RIEGL Systèmes et plateformes complètes :
Si vous utilisez un système intégré RIEGL (tel que les séries VQ-1560-, VMX-, VMQ-, VMY-, VMZ- ou VUX-SYS), veuillez fournir les informations suivantes :
DONNÉES BRUTES DU SCANNER
- données brutes du scanner (*.RXP) (pour la série LMS-Q : *.SDF, à compresser !)
- fichier de trajectoire post-traité (*.POFX, *.POQX)
- Projet compressé RiPROCESS (lien)
- en cas de problème avec l'exportation des données : base de données GeoSysManager (*.GSFX + tous les fichiers *.GSB et *.GDF référencés),
- si utilisé : fichier des conditions atmosphériques (*.ACL), …
DONNÉES BRUTES DE TRAJECTOIRE
- données brutes de trajectoire (*.LOC.RXP) (*.T04) (*.RAW) (VMX.###) (ALS.###) (VUX-SYS.###) (*.MON.IGS)
- Informations sur le bras de levier de l'antenne GNSS
- données brutes de la station de base (fichier d'observation RINEX : *.##O)
- Documentation relative aux stations de base [coordonnées des stations de base + informations sur le SCR (code EPSG)]
INTÉGRATIONS DÉVELOPPÉES PAR LES CLIENTS
Si vous avez intégré vous-même un système, veuillez fournir un exemple minimal illustrant le problème signalé.
DONNÉES BRUTES DU SCANNER ET DONNÉES DE TRAJECTOIRE
- données brutes du scanner (*.RXP) (série LMS-Q *.SDF, à compresser !)
- fichier de trajectoire post-traité (*.POFX, *.POF ou fichier ASCII contenant l'horodatage, la position (lat, long, alt) et l'attitude (roulis, tangage, lacet) par rapport à un repère de navigation NED)
- Projet compressé RiPROCESS (lien)
- informations de montage du système
- Fichier de description du système RIEGL (*.RiSD) ou
- fichier de projet RiPROCESS (*.RPP) ou
- matrice de montage du scanner (*.4X4) et informations d’étalonnage du scanner (*.CAL) ou
- un plan technique de la configuration du système indiquant les décalages entre le centre de calcul de l’IMU et le SOCS
Applanix POSPac est le logiciel de Trimble Applanix dédié au géoréférencement direct GNSS/INS pour les capteurs INS.
POSPac dispose de son propre système distinct de fichiers de support et d'informations.
DE QUELLES INFORMATIONS DE BASE AURONS-NOUS BESOIN POUR VOUS AIDER À RÉSOUDRE VOTRE PROBLÈME ?
Afin de nous permettre de traiter au mieux votre demande concernant POSPac, veuillez nous fournir les informations suivantes :
- Le numéro de série de votre licence POSPac
- Une description du problème
- Un rapport PDF POSPac
Il se peut également qu'on vous demande de fournir :
- Vos données brutes POS (provenant du dossier 02_INS-GPS_RAW\02_FULL)
- Toutes les données de station de base que vous avez utilisées
- Votre fichier de projet POSPac traité et son répertoire
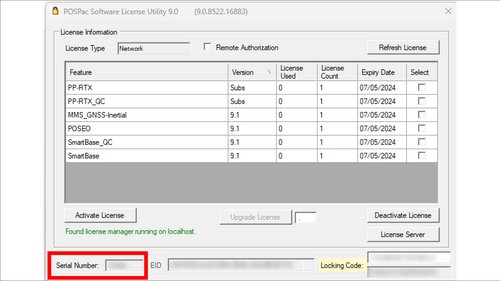
COMMENT PUIS-JE TROUVER LE NUMÉRO DE SÉRIE DE MA LICENCE POSPAC ?
Si vous n'avez plus accès à votre licence d'origine ou à la documentation relative à votre EID :
- Ouvrez votre utilitaire de licence logicielle.
- Par défaut, il se trouve à l'emplacement suivant : C:\Program Files (x86)\Applanix\SoftwareLicenseUtility
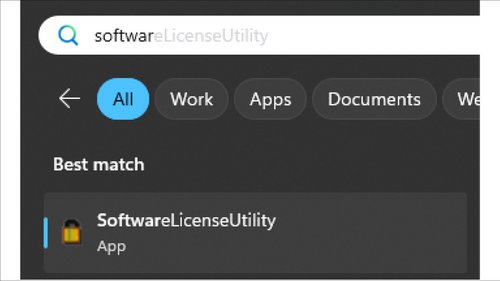
- Le numéro de série de la licence s'affiche au bas de l'outil :
COMMENT GÉNÉRER UN RAPPORT DE DIAGNOSTIC DE PROJET POSPAC ?
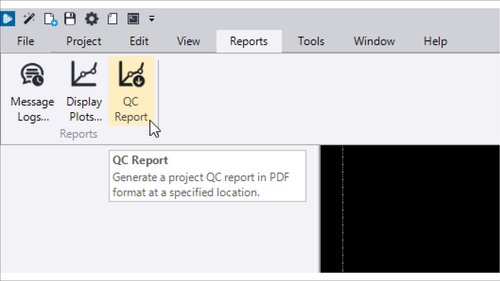
Une fois votre projet problématique ouvert :
- Dans l'onglet Rapports, cliquez sur Rapport de contrôle qualité.
- Un nouveau volet s'ouvrira à droite de votre fenêtre.
- Assurez-vous que le modèle de rapport est défini sur « Diagnostic ».
- Notez l'emplacement où le fichier est enregistré (dans « Nom du fichier de rapport »).
- Cliquez sur « Générer » en bas de la page.
- Joignez le fichier généré à votre demande d'assistance.
Si vous rencontrez des problèmes généraux avec votre scanner VZ ou si vous constatez un comportement inhabituel lors de la collecte de données, veuillez générer les fichiers log de support à l'aide de l'assistant correspondant à votre type d'instrument :
Série VZ-i
- Lancez l'assistant « CW_VZ-xxxi_Hxxxxxxx_error_analyze » et fournissez le fichier de résultats.
Série VZ
- Lancez l’assistant « CW_V-Line_Sxxxxxxx_error_analyze » et fournissez le fichier de résultats.
Suivez ensuite les étapes décrites dans la rubrique « J’ai besoin d’aide concernant mon scanner RIEGL ou le logiciel RIEGL que j’utilise. Que dois-je faire ? » de la section « Assistance » afin de les transmettre à votre agent d’assistance local.
Pour bénéficier d'une assistance complète et rapide de la part de l'équipe d'assistance RIEGL, veuillez fournir les informations suivantes pour toutes les étapes du traitement :
Fichier ZIP d'assistance RiSCAN :
- Ouvrez RiSCAN PRO et chargez le projet problématique.
- Allez dans Aide > Créer un fichier Support.zip.
Si l'équipe d'assistance RIEGL vous demande des données de scan, veuillez fournir un exemple simple illustrant le problème signalé.
Veuillez fournir les informations suivantes :
- Fichier ZIP d'assistance RiSCAN
- Exemple de projet (*.PROJ ou *.riproject) dans lequel toutes les positions de scan (ScanPos) ont été supprimées, à l'exception de 1 à 3 positions illustrant le problème
Dans ce cas, veuillez d'abord contacter votre revendeur local. Celui-ci se chargera de contacter RIEGL en votre nom et vous accompagnera tout au long de la procédure.
Si vous avez acheté le scanner directement auprès de RIEGL, envoyez-nous un e-mail à l'adresse support@riegl.com.
Contactez toujours votre revendeur local ou RIEGL avant d'envoyer ou de déposer tout matériel.
Les durées de garantie dépendent de facteurs tels que le produit, la configuration du système, la destination et la réglementation régionale. Les durées applicables sont précisées dans votre devis. Pour plus d'informations, veuillez contacter votre représentant commercial RIEGL ou votre partenaire commercial RIEGL local.
Inscrivez-vous sur notre espace membres RIEGL. Vous y trouverez toujours les dernières versions de nos logiciels.
RIEGL recommande de faire réviser le scanner/système tous les deux ans ou après 3 000 heures de fonctionnement au total, selon la première éventualité. Dès que l'une de ces deux valeurs est atteinte, le scanner/système affiche automatiquement ce message.
Si vous souhaitez faire réviser votre scanner/système, contactez votre revendeur local.
Les manuels des scanners/systèmes RIEGL se trouvent toujours dans le dossier « manual » de la mémoire interne du scanner. Pour y accéder, connectez-vous au dossier partagé Samba du scanner via le réseau local (LAN).
Dans le logiciel, appuyez sur la touche F1 pour ouvrir la dernière version du manuel.
Vous trouverez également des versions PDF dans les dossiers d'installation respectifs des progiciels.
Les supports de formation disponibles se trouvent dans l'espace membres de RIEGL.
En règle générale, les licences restent valides même après la fin de la maintenance logicielle, et vous pouvez continuer à utiliser le logiciel RIEGL correspondant. Cependant, il n'est plus possible de passer à des versions plus récentes du logiciel commercialisées après la fin de la maintenance.
Pour utiliser ces nouvelles versions, il est nécessaire de souscrire à une maintenance logicielle prolongée. Pour cela, veuillez contacter votre revendeur local.
Pour savoir quelle version du logiciel peut être utilisée avec des licences arrivées à expiration, consultez l'historique des révisions du logiciel concerné, disponible dans notre Espace membres.
Vous y trouverez la date de sortie de chaque version. Cette date doit être antérieure à la date de fin de la maintenance logicielle.
La date de fin de la maintenance logicielle figure sur le certificat de licence, dans LicenseCenter ou dans le Centre d'administration du LicenseServer, ou encore dans le Gestionnaire de licences (RiACQUIRE, RiACQUIRE Embedded Desktop).
Avant d'installer la dernière version d'un logiciel, assurez-vous de disposer d'un contrat de maintenance valide pour ce logiciel (et les plug-ins requis).
Non, il existe des dépendances entre les outils logiciels RIEGL dont il faut tenir compte.
Ces dépendances sont répertoriées dans les notes de mise à jour/l'historique des révisions de l'outil concerné, sous la rubrique « Dépendances ».
RIEGL propose les deux principaux types de licence suivants :
LICENCE FLOTTANTE À INSTANCE UNIQUE - SIL
- Les licences SIL sont liées à une clé matérielle spécifique (une seule clé USB par ordinateur/serveur est prise en charge).
- Les licences SIL nécessitent l’utilisation du RIEGL LicenseServer (téléchargeable via l’Espace membres). Le RIEGL LicenseServer doit être installé sur un ordinateur/serveur et la clé USB RIEGL doit également être connectée à cet ordinateur/serveur.
- Pour chaque fonctionnalité (pour plus d’informations, voir les questions « Quelles licences sont requises pour quels modules logiciels dans le cadre du balayage cinématique / balayage terrestre ? » dans la section « Licences »), un code de licence SIL distinct (clé de licence) est délivré, qui doit être importé dans le Centre d’administration du RIEGL LicenseServer.
- Le serveur de licences et les postes de travail exécutant le logiciel RIEGL doivent fonctionner sur le même réseau.
- Chaque licence SIL est assortie d’une durée de maintenance limitée (période de maintenance).
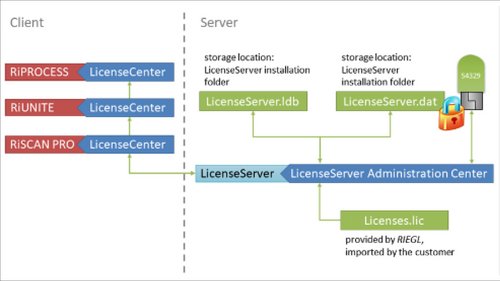
LICENCE DE NUMÉRO DE SÉRIE DU SCANNER - SNL
- Des licences SNL pour les fonctionnalités énumérées ci-dessous (voir chapitre 1.3 « Fonctionnalités logicielles pour la numérisation cinématique ») peuvent être attribuées au numéro de série d’un scanner LiDAR RIEGL spécifique. Le numéro de série est intégré dans le flux de données de chaque scanner et remplace la clé de protection.
- Les nouveaux scanners LiDAR RIEGL sont déjà configurés pour prendre en charge ce nouveau type de licence. Pour les scanners plus anciens, une mise à jour du micrologiciel est nécessaire.
- Le code de licence SNL (clé de licence) doit être ajouté à chaque poste de travail (et pour chaque utilisateur) via le RIEGL LicenseCenter, sur lequel la fonctionnalité doit être utilisée.
- Les licences SNL permettent d’utiliser la fonctionnalité associée pour traiter les données de ce scanner LiDAR spécifique (numéro de série) sur un poste de travail, sans limitation du nombre d’instances.
- Les licences SNL peuvent être utilisées en parallèle sur plusieurs postes de travail.
- Chaque licence SNL est soumise à une limite de durée de maintenance (période de maintenance).
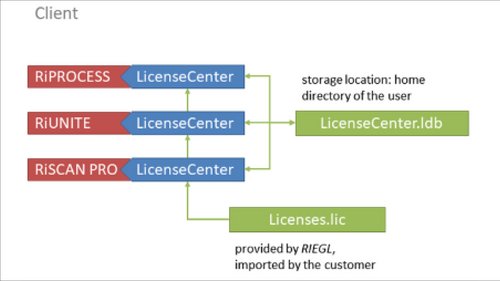
QU'EST-CE QU'UN PERMIS « LIGHT » ?
Outre les deux principaux types de licence, certaines licences sont également disponibles sous forme de version allégée spéciale, quel que soit le type de licence.
- Les licences « Light » sont proposées à un prix réduit. Seules les données provenant des types d'appareils suivants sont prises en charge : miniVUX-1UAV, miniVUX-1DL, miniVUX-2UAV, miniVUX-3UAV, scanner terrestre VZ-i-Series
- Les licences « Light » peuvent être achetées sous forme de SIL ou de SNL.
- Les licences « Light » fonctionnent de la même manière que les licences SIL ou SNL et sont donc liées au numéro de série d’un scanner LiDAR RIEGL spécifique, ou à une clé USB de serveur RIEGL (une seule clé par poste de travail / serveur est prise en charge).
- Les licences « Light » sont soumises à une limite de durée de maintenance (période de maintenance).
Nous recommandons aux clients qui traitent des données provenant de plusieurs instruments LiDAR RIEGL sur différents postes de travail d'opter pour une ou plusieurs licences flottantes à instance unique. Ces licences sont installées et gérées par LicenseServer, qui est installé sur une seule machine faisant office de serveur au sein d'un réseau local. Ainsi, un seul dongle est nécessaire, et le nombre de licences d'instance peut être augmenté en en commandant davantage, si nécessaire.
Si l’utilisation d’une clé de licence n’est pas adaptée, la licence par numéro de série de l’instrument permet un post-traitement aisé de toutes les données provenant d’un instrument spécifique pour lequel le client a acheté une licence.
Pour les clients disposant de bureaux situés à différents endroits et ne partageant pas de réseau local commun, RIEGL recommande d’acquérir une licence par numéro de série pour chaque scanner LiDAR RIEGL utilisé pour le traitement des données.
Si vous ne savez pas de quel type de licences (SIL ou SNL) vous disposez, consultez le certificat de licence logicielle qui vous a été fourni après l'achat de vos licences.
La première page indique le type de licence et les fonctionnalités des licences achetées. Vous y trouverez également des informations précisant si les licences sont liées à une clé de protection spécifique (SIL/SIL light) ou au numéro de série d’un appareil RIEGL (voir les illustrations ci-dessous pour plus de précisions). En fonction de votre type de licence, vous devez importer vos licences (fichier *.lic) soit dans le RIEGL LicenseServer Administration Center (pour SIL/SIL light), soit dans le RIEGL LicenseCenter (pour SNL/SNL light).
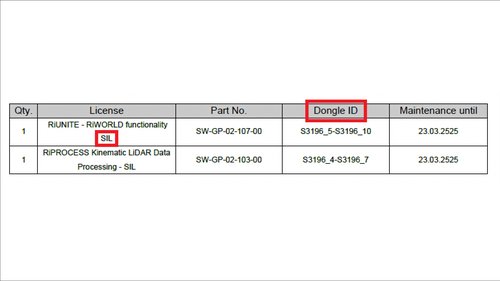
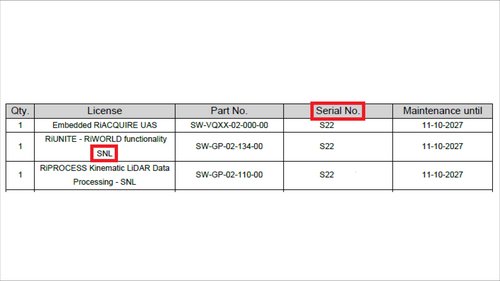
Chaque contrat de maintenance logicielle acheté est valable pour une durée déterminée. La date d'expiration des licences logicielles est indiquée à côté de la licence importée, soit dans le RIEGL LicenseCenter (pour SNL), soit dans le RIEGL LicenseServer Administration Center (pour SIL). Veuillez noter qu'en cas d'expiration de la maintenance logicielle, l'utilisateur n'est autorisé à utiliser que les versions du logiciel qui ont été publiées juste avant la date d'expiration de la maintenance logicielle.
Pour recevoir une offre d'achat ou de prolongation d'un contrat de maintenance logicielle, veuillez toujours contacter votre revendeur local.
Si vous avez acheté le scanner directement auprès de RIEGL, envoyez-nous un e-mail à l'adresse sales@riegl.com.
Vous trouverez ci-dessous différentes options :
CERTIFICAT DE LICENCE LOGICIELLE
Lorsque vous achetez une licence pour un logiciel RIEGL, vous recevez un certificat de licence. Outre le nom de la licence et les clés, ce certificat indique la date de fin de la période de maintenance.
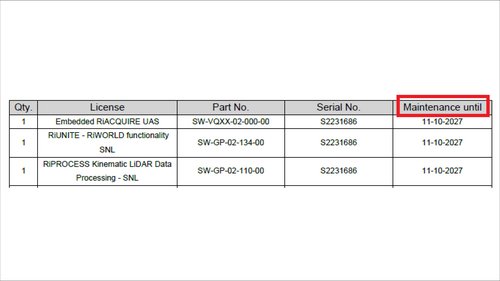
LICENCES FLOTTANTES À INSTANCE UNIQUE (SIL)
Dans le Centre d'administration du LicenseServer RIEGL, la date d'expiration des licences SIL est affichée.
Une fois la date « Valable jusqu'au » indiquée atteinte, vous n'êtes autorisé à utiliser que la version de la suite logicielle RIEGL qui a été publiée en dernier avant la date d'expiration de votre contrat de maintenance logicielle.
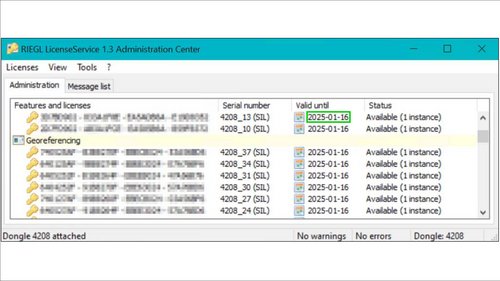
LICENCES LIÉES AU NUMÉRO DE SÉRIE DU SCANNER (SNL)
Dans le RIEGL LicenseCenter, sous l'onglet « Licences », vous pouvez consulter l'état de maintenance de vos licences SNL. Si le statut indiqué à côté de votre licence est « Maintenance » (voir l'encadré vert dans la capture d'écran ci-dessous), cela signifie que votre licence SNL est valide jusqu'à la date indiquée dans le champ « Valable jusqu'au ».
En revanche, si le statut indique « Délai expiré » (voir l'encadré rouge dans la capture d'écran ci-dessous), la maintenance logicielle de votre licence SNL a expiré à la date mentionnée sous « Valable jusqu'au ». Dans ce cas, vous n’êtes autorisé à utiliser que la version correspondante de la suite logicielle RIEGL qui a été publiée en dernier avant la date d’expiration de votre maintenance logicielle.
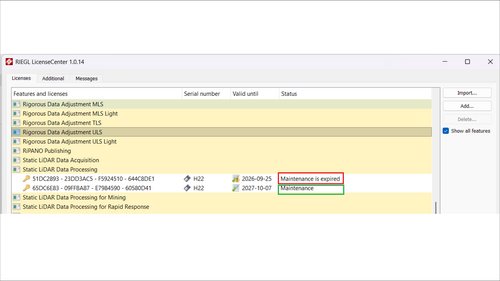
Pour recevoir une offre d'achat ou de prolongation d'un contrat de maintenance logicielle, veuillez toujours contacter votre revendeur local.
Si vous avez acheté le scanner directement auprès de RIEGL, envoyez-nous un e-mail à l'adresse sales@riegl.com.
RIACAUIRE ET RIACQUIRE EMBEDDED
Dans RiACQUIRE et RiACQUIRE Embedded Desktop, la période de maintenance s'affiche dans le champ « Jusqu'au » du Gestionnaire de licences. Vous pouvez ouvrir le Gestionnaire de licences via Système > Gestionnaire de licences.
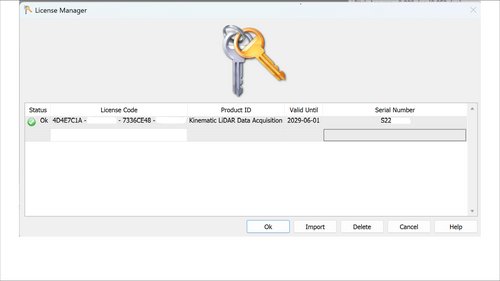
INTERFACE GRAPHIQUE WEB INTÉGRÉE RIACQUIRE
Pour consulter la date d'expiration d'une licence, accédez à « Plus » > « Licences », puis cliquez sur la licence correspondante :
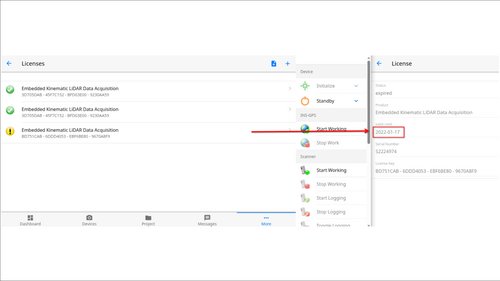
Vous trouverez ci-dessous une présentation des différents outils :
RIEGL SERVEUR DE LICENCES / SERVICE DE LICENCES RIEGL
RIEGL LicenseServer / RIEGL LicenseService vous permet d'utiliser des licences flottantes (SIL) pour les produits logiciels RIEGL. Toutes les licences peuvent être stockées sur un seul ordinateur (= serveur de licences) accessible depuis votre réseau local. RIEGL LicenseServer / RIEGL LicenseService distribue les licences via le réseau.
Le Centre d'administration RIEGL LicenseServer sert à gérer les licences sur votre serveur.
RIEGL LicenseService (LicenseService.exe) est un service Windows. Pour le démarrer et/ou l'arrêter, vous devez utiliser l'application Services Windows (recherchez « Services » dans le menu Démarrer de Windows). Le fichier exécutable LicenseServer.exe est une application Windows classique (et non un service Windows) ; il peut être lancé depuis la ligne de commande comme n'importe quelle autre application ou via le fichier LicenseServer.exe.
Remarque : nous vous recommandons d’utiliser le RIEGL LicenseService (service Windows). De cette manière, le service est lancé et opérationnel dès le démarrage de Windows et aucun utilisateur n’a besoin de se connecter pour le démarrer. Le fichier exécutable LicenseServer est principalement inclus pour des raisons de compatibilité ascendante et pourrait ne plus être pris en charge à l’avenir.
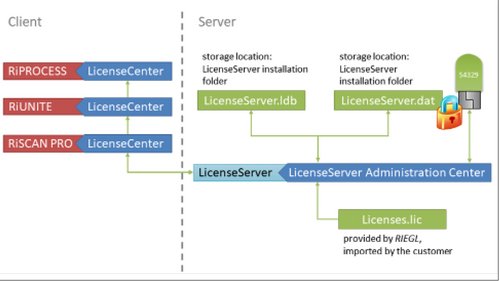
RIEGL CENTRE DE LICENCES
RIEGL LicenseCenter vous permet de gérer les licences des logiciels RIEGL. Toutes les licences locales sont stockées dans une base de données de licences (LicenseCenter.ldb) située, par défaut, dans le répertoire personnel de l’utilisateur. Vous pouvez importer, ajouter, mettre à jour et supprimer les clés de licence stockées dans cette base de données.
Les licences par numéro de série de scanner (SNL) sont importées dans RIEGL LicenseCenter > Licences
RIEGL LicenseCenter permet également d’emprunter des licences flottantes à instance unique (SIL) auprès d’un RIEGL LicenseServer (ou RIEGL LicenseService) et de stocker ces licences dans un portefeuille local lié à une clé de protection connectée sur cette machine. Ces licences empruntées peuvent également être restituées au serveur.
Pour plus d’informations, consultez le manuel du RIEGL LicenseCenter à la section « Emprunter des licences à un LicenseServer ».
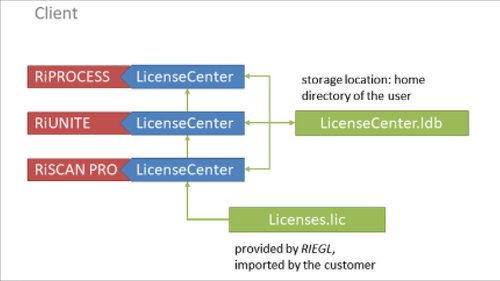
RIEGL LICENSEPROXY
RIEGL LicenseProxy est un service Windows chargé d'emprunter, d'utiliser et de restituer les licences d'instance flottantes (SIL).
Pour emprunter des licences auprès d'un serveur de licences, assurez-vous que RIEGL LicenseProxy est installé et en cours d'exécution.
Vous pouvez démarrer ou arrêter RIEGL LicenseProxy dans l'application « Services » de Windows (recherchez « Services » dans le menu Démarrer de Windows).
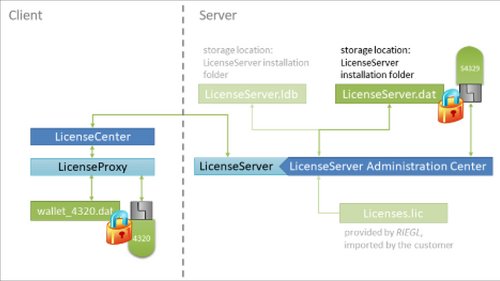
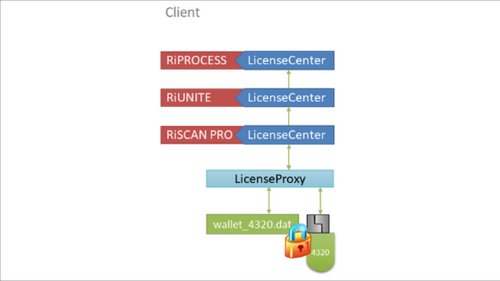
Si vous utilisez des licences SIL, configurez un serveur de licences sur votre réseau.
Assurez-vous des points suivants :
- La clé de licence du serveur est connectée en permanence à l'ordinateur faisant office de serveur de licences.
- RIEGL LicenseServer ou RIEGL LicenseService est en cours d'exécution sur ce PC.
Pour plus d'informations, consultez le manuel de RIEGL LicenseServer.
RIEGL SERVEUR DE LICENCES
Téléchargez la dernière version du RIEGL LicenseServer depuis l'espace membres RIEGL.
Lancez RIEGL LicenseServer en exécutant le fichier LicenseServe.exe situé dans le dossier d'installation (par défaut : C:\Program Files (x86)\Riegl_LMS\LicenseServer).
Pour vérifier si RIEGL LicenseServer est en cours d'exécution, ouvrez le menu de la barre des tâches de votre PC et assurez-vous que l'icône de RIEGL LicenseServer s'affiche (voir illustration ci-dessous).
Pour arrêter le RIEGL LicenseServer, cliquez avec le bouton droit de la souris sur l'icône et sélectionnez « Arrêter ».
RIEGL SERVICE DE LICENCES
Si cette option est activée (par défaut), le programme d'installation de RIEGL LicenseServer enregistre automatiquement RIEGL LicenseService dans Windows.
Vous pouvez démarrer ou arrêter le service RIEGL LicenseService dans l'application Services de Windows (recherchez « Services » dans le menu Démarrer de Windows). Utilisez l'application Services pour configurer, démarrer et arrêter le service.
Le service apparaît sous le nom « RIEGL License Service ».
Le type de démarrage « Automatique » indique que le service démarre automatiquement au redémarrage du système.
Pour démarrer ou arrêter le service manuellement, cliquez avec le bouton droit de la souris sur l'entrée et sélectionnez « Démarrer » ou « Arrêter ».

Pour plus d'informations sur la configuration du PC servant de RIEGL LicenseServer, consultez le manuel du RIEGL LicenseServer, section « Installation ».
Important : n'exécutez pas simultanément LicenseServer, LicenseService et LicenseProxy.
N'exécutez LicenseProxy que sur un PC client qui ne fait pas office de LicenseServer ou de LicenseService.
Sur un PC serveur, exécutez soit LicenseServer, soit LicenseService.
Importez les licences SIL achetées dans le Centre d'administration RIEGL LicenseServer sur le PC faisant office de serveur de licences.
Vous pouvez ouvrir le Centre d'administration du RIEGL LicenseServer à partir du menu Démarrer de Windows ou en exécutant le fichier LicenseServerAdmin.exe situé dans le répertoire C:\Program Files (x86)\Riegl_LMS\LicenseServer.
Pour importer les licences, dans le Centre d'administration de RIEGL LicenseServer, accédez à Licences > Importer… puis sélectionnez le fichier de licence (*.lic) contenant vos licences actuelles.
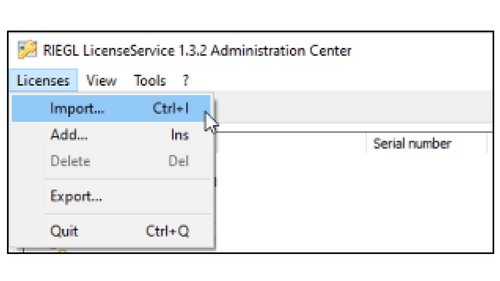
Si l'ordinateur de traitement fait également office de serveur de licences, assurez-vous que RIEGL LicenseProxy est désactivé sur cet ordinateur. Ce service gère les licences empruntées dans un portefeuille local et n'est pas nécessaire si le serveur de licences s'exécute sur la même machine.
Pour désactiver RIEGL LicenseProxy sur le PC servant de serveur de licences :
- Ouvrez l'application « Services » (recherchez l'application « Services » dans le menu Démarrer de Windows) sur l'ordinateur faisant office de serveur de licences.
- Double-cliquez sur RIEGL LicenseProxy.
- Cliquez sur « Arrêter ».
- Définissez le type de démarrage sur « Manuel » afin qu’il ne démarre pas automatiquement au prochain redémarrage.
- Cliquez sur « OK ».
Vérifiez également les points suivants sur le PC servant de serveur de licences :
- Ouvrez RIEGL LicenseCenter.
- Accédez à l'onglet « Additional ».
- Si un serveur de licences figure dans la liste, sélectionnez-le et cliquez sur « Supprimer » (ou cliquez avec le bouton droit de la souris et sélectionnez « Supprimer »).
- Cliquez sur « Ajouter... » et saisissez :
- Hôte : 127.0.0.1
- Port : 2066
- Cliquez sur « Enregistrer/Appliquer les modifications maintenant ! ».
- Ouvrez votre logiciel RIEGL et vérifiez que les tâches sous licence s'exécutent correctement.
Pour connecter RIEGL LicenseCenter à un LicenseServer ou à un LicenseService :
- Dans RiPROCESS, allez dans Outils > Centre de licences... puis ouvrez RIEGL LicenseCenter
- Accédez à l'onglet « Additional »
- Cliquez sur « Détection automatique des serveurs »
- L'adresse IP ou le nom d'hôte de l'ordinateur exécutant RIEGL LicenseServer s'affiche. RIEGL recommande d'utiliser l'adresse IP plutôt que le nom d'hôte.
- Cliquez sur « Enregistrer/appliquer les modifications maintenant ! »
Pour tester la connexion entre RIEGL LicenseCenter et le LicenseServer :
- Ouvrez RIEGL LicenseCenter
- Accédez à l'onglet « Additional »
- Cliquez avec le bouton droit de la souris sur le nom ou l'adresse IP de l'ordinateur répertorié comme « LicenseServer »
- Cliquez sur « Test » (voir illustration ci-dessous)
- Vérifiez que la connexion s'est établie correctement.
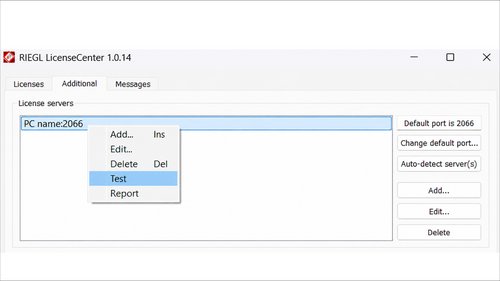
Si le test de connexion échoue, ajoutez le serveur de licences en utilisant l'adresse IP locale (127.0.0.1) :
- Dans RIEGL LicenseCenter, accédez à l'onglet « Additional ».
- Sélectionnez le serveur de licences répertorié, cliquez avec le bouton droit de la souris, puis cliquez sur « Supprimer ».
- Cliquez sur « Ajouter... ».
- Saisissez les informations suivantes
- Hôte : 127.0.0.1
- Port 2066
- Cliquez sur «Enregistrer/Appliquer les modifications maintenant!».
- Cliquez avec le bouton droit sur le serveur de licences que vous venez d’ajouter, puis cliquez sur Tester
- Vérifiez que la connexion s'est établie correctement.
Pour vérifier que les licences provenant du Centre d'administration RIEGL LicenseServer sont bien récupérées par le RIEGL LicenseCenter :
- Ouvrez le RIEGL LicenseCenter
- Accédez à l'onglet « Additional »
- Cliquez avec le bouton droit de la souris sur le nom ou l'adresse IP de l'ordinateur répertorié comme « Serveur de licences »
- Cliquez sur « Rapport » (voir illustration ci-dessous)
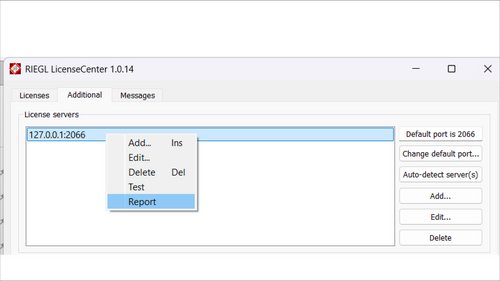
L'onglet « Messages » s'affiche.
Si une licence est récupérée avec succès depuis le serveur de licences, elle est marquée comme vérifiée (voir l'encadré vert ci-dessous).
Si les licences ne sont pas récupérées, elles sont signalées par des avertissements tels que « Aucune licence n'a été reçue » ou « Échec de la fonctionnalité de licences » (voir l'encadré rouge ci-dessous).
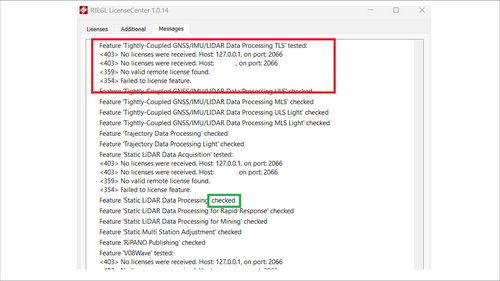
Si vous ne parvenez pas à récupérer les licences, vérifiez les points suivants :
- Les licences sont importées dans le Centre d'administration de RIEGL LicenseServer.
- Si vous travaillez sur le PC du serveur de licences, RIEGL LicenseProxy est désactivé (voir chapitre 2.3).
Sur tout autre PC de votre réseau utilisé pour le post-traitement, assurez-vous que la dernière version de RIEGL LicenseCenter est installée. Vous pouvez télécharger la dernière version depuis l'espace membres RIEGL.
Il est nécessaire d'ajouter le serveur de licences dans RIEGL LicenseCenter :
- Ouvrez RIEGL LicenseCenter
- Accédez à l'onglet « Additional »
- Cliquez sur « Détection automatique des serveurs »
- L'adresse IP ou le nom de l'ordinateur exécutant le serveur de licences s'affiche. RIEGL recommande d'utiliser l'adresse IP plutôt que le nom d'hôte.
- Cliquez sur « Enregistrer/Appliquer les modifications maintenant ! »
Assurez-vous que la dernière version de RIEGL LicenseCenter est installée sur chaque PC dédié au post-traitement. Vous pouvez télécharger la dernière version depuis l'espace membres RIEGL.
Importez les licences SNL dans RIEGL LicenseCenter sur chaque PC dédié au post-traitement :
- Ouvrez RIEGL LicenseCenter
- Accédez à l'onglet « Licences »
- Cliquez avec le bouton droit de la souris dans la fenêtre, puis sélectionnez « Importer des licences »
- Sélectionnez votre fichier de licence (*.lic) et importez vos licences
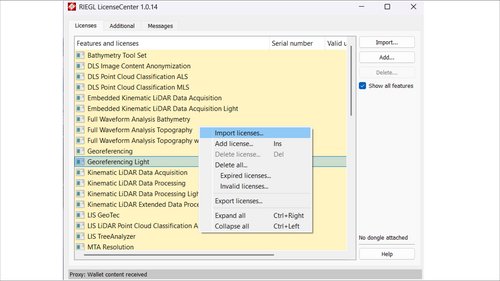
Pour utiliser le scanner avec un logiciel d'acquisition (par exemple, RiACQUIRE ou RiSCAN PRO) ou pour accéder à sa mémoire interne, vous devez établir une connexion LAN avec le scanner.
Les scanners RIEGL sont livrés avec une adresse IP fixe. L'adresse IP par défaut, configurée dans le scanner au moment de la livraison, est indiquée dans le manuel d'utilisation.
Pour les scanners dotés d'une interface graphique (par exemple, la série RIEGL VZ-i), vous pouvez vérifier l'adresse IP dans les paramètres de l'interface LAN.
Pour établir une connexion LAN entre le scanner et le PC, les deux appareils doivent se trouver dans la même plage d’adresses IP :
- Branchez le câble LAN au scanner et à l'ordinateur
- Sur votre ordinateur, accédez à Panneau de configuration > Réseau et Internet > Connexions réseau
- Sélectionnez l'interface LAN utilisée et ouvrez ses Propriétés
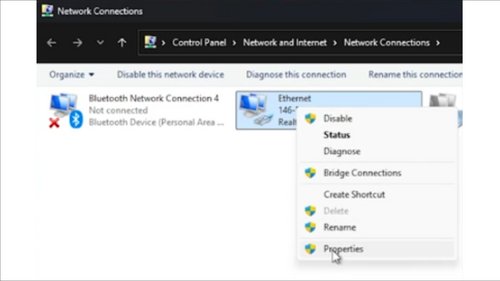
- Dans « Propriétés », accédez à « Réseau » > « Protocole Internet version 4 (TCP/IPv4) »
- Définissez une adresse IP appartenant à la même plage que celle du scanner.
Important : les trois derniers chiffres de l'adresse IP doivent être différents de ceux de l'adresse IP du scanner.
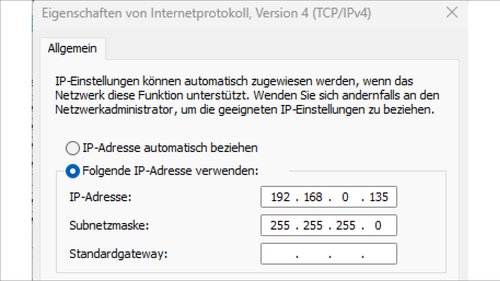
- Cliquez sur OK
Pour vérifier la connexion, lancez un test PING :
- Ouvrez l'outil de ligne de commande Windows
- Saisissez ping <adresse_ip_de_votre_scanner></adresse_ip_de_votre_scanner>, voir l'exemple ci-dessous
Depuis Windows 10 et 11, les connexions en tant qu'invité non authentifié au serveur SAMBA sont bloquées par défaut.
Pour autoriser les connexions d'invité non authentifiées sur votre PC
- Ouvrez Windows PowerShell en tant qu'administrateur
- Exécutez les commandes suivantes :
- Set-SmbClientConfiguration -EnableInsecureGuestLogons $true -Force
- Set-SmbClientConfiguration -RequireSecuritySignature $false -Force
- Set-SmbServerConfiguration -RequireSecuritySignature $false -Force
Par défaut, tous les scanners RIEGL des séries VQ et VUX envoient une diffusion UDP contenant des informations relatives au numéro de série (SN) et à la configuration IP.
RIEGL met à disposition un outil pratique appelé RiWATCH, accessible depuis l'espace membres RIEGL.
RiWATCH reçoit les diffusions provenant des scanners RIEGL et affiche les adresses IP de tous les scanners RIEGL détectés sur votre réseau local. Cet outil est utile si vous ne connaissez pas l'adresse IP de votre scanner ou si vous souhaitez vérifier quels instruments RIEGL sont actuellement accessibles.
RIEGL a mis au point un assistant pour votre appareil pour plusieurs raisons. Les plus courantes sont les suivantes :
- collecter les fichiers log et les fichiers log d'erreurs
- modifier les paramètres de l'appareil (tels que les paramètres d'étalonnage internes) ;
- pour effectuer des mises à jour de l'appareil (par exemple, des mises à jour du micrologiciel).
Avant de lancer un assistant, veuillez vous assurer que vous disposez d’une alimentation électrique adéquate offrant une autonomie suffisante. Veuillez noter que la durée d’exécution varie en fonction du type d’assistant ; certains (par exemple, les mises à jour du micrologiciel) peuvent prendre plus de 90 minutes.
Équipement requis :
- un PC sous Windows ;
- un câble LAN pour connecter l'appareil au PC ;
- une alimentation électrique adaptée à l'appareil.
Pour lancer un assistant RIEGL, veuillez suivre les étapes suivantes :
- Téléchargez l'assistant sur votre PC.
- Établissez une connexion LAN entre le scanner et le PC. (Vous trouverez plus de détails dans la question « Comment puis-je établir une connexion entre mon scanner et mon PC ? » dans la section « Scanner (Connexion au scanner, IP, etc.) »
- Lancez l'assistant, saisissez l'adresse IP du scanner dans le champ prévu à cet effet, puis cliquez sur « Continuer ».
- Un fichier .zip sera alors généré à côté du fichier .exe. Veuillez envoyer ce fichier à la personne ou à l’organisme qui vous a fourni l’assistant.
RiPROCESS utilise la liste officielle des secondes intercalaires pour exporter les horodatages au format GPS/UTC. Cette liste est généralement valable jusqu'à la fin du mois de juin ou de décembre. Le fichier doit donc être mis à jour régulièrement.
Le moyen le plus simple de mettre à jour le fichier consiste à utiliser l'outil « RiPROCESS Leap Seconds Update », disponible dans l'espace membres RIEGL.
Vous pouvez également mettre à jour le fichier manuellement :
- Téléchargez la dernière version du fichier leap-seconds.list à l'adresse suivante : https://hpiers.obspm.fr/iers/bul/bulc/ntp/leap-seconds.list
- Remplacez le fichier leap-seconds.list existant dans :
- le dossier d'installation de RiPROCESS (répertoire racine)
- PLUGINS > sous-dossier Export
Redémarrez RiPROCESS pour que les modifications prennent effet.
Il arrive parfois que certains éléments de RiPROCESS ne soient plus visibles à leur emplacement habituel. Cela peut s'expliquer par le fait qu'ils ont été détachés et déplacés hors de la zone visible.
Dans un premier temps, connectez un écran externe pour vérifier si les fenêtres ou éléments manquants y apparaissent.
Vous pouvez également réinitialiser complètement l'interface utilisateur de RiPROCESS. Notez que cela entraînera la perte de tous vos paramètres personnalisés.
Le fichier « RiPROCESS.ini » stocke les paramètres personnalisés de RiPROCESS, tels que les barres d'outils, la taille et la position des fenêtres, etc. Par défaut, il se trouve à l'emplacement suivant :
C:\Users\<nom d’utilisateur>\AppData\Local\VirtualStore\Program Files (x86)\Riegl_LMS\RiPROCESS.
Accédez à ce chemin d’accès et procédez comme suit :
- Fermez RiPROCESS.
- Supprimez le fichier RiPROCESS.ini
- Rouvrez RiPROCESS et vérifiez que le view inspecteur (l’inspecteur de vue) s’affiche correctement.
Ce comportement peut indiquer qu'un fichier de projet RiPROCESS (*.rpp) est endommagé.
Pour restaurer le projet :
- Fermez RiPROCESS.
- Ouvrez le dossier du projet.
- Renommez project.rpp en project_old.rpp.
- Renommez « project.bak » en « project.rpp ».
- Rouvrez le projet.
Si les données ont été acquises à l'aide de RiACQUIRE ou de RiACQUIRE Embedded, un fichier de sauvegarde est également disponible dans le dossier 08_RECEIVED.
Ce fichier reflète l'état exact du projet lors de sa dernière fermeture dans RiACQUIRE.
